Schmalz CobotPump | Bơm chân không điện cho cobot | cỡ lớn

Các phiên bản: Fairino FR3-30
Các model CobotPump được thiết kế cho việc xử lý vật liệu hiệu quả trong hệ thống robot. Công nghệ chân không điện chắc chắn của sản phẩm mang lại độ tin cậy, tính linh hoạt và thiết kế nhỏ gọn. Với hiệu suất mạnh mẽ, CobotPump đảm bảo điều khiển chính xác và thời gian phản hồi nhanh, rất phù hợp cho những tác vụ tự động hóa đòi hỏi cao.
Việc tích hợp vào các hệ thống tự động hóa hiện có diễn ra thuận lợi nhờ những giao diện kỹ thuật số đã được khẳng định như đầu nối M12 8 chân. Giao diện NFC cho phép cấu hình tham số và truyền dữ liệu thuận tiện qua smartphone. Phần mềm trực quan cùng tính năng plug-and-play giúp giảm thời gian lắp đặt và đảm bảo đưa vào vận hành nhanh chóng.
Lý tưởng cho việc xử lý vật liệu chính xác, logistics và các ứng dụng sản xuất, CobotPump mang lại hiệu quả, tính linh hoạt và sự thân thiện với người dùng.
Điểm nổi bật
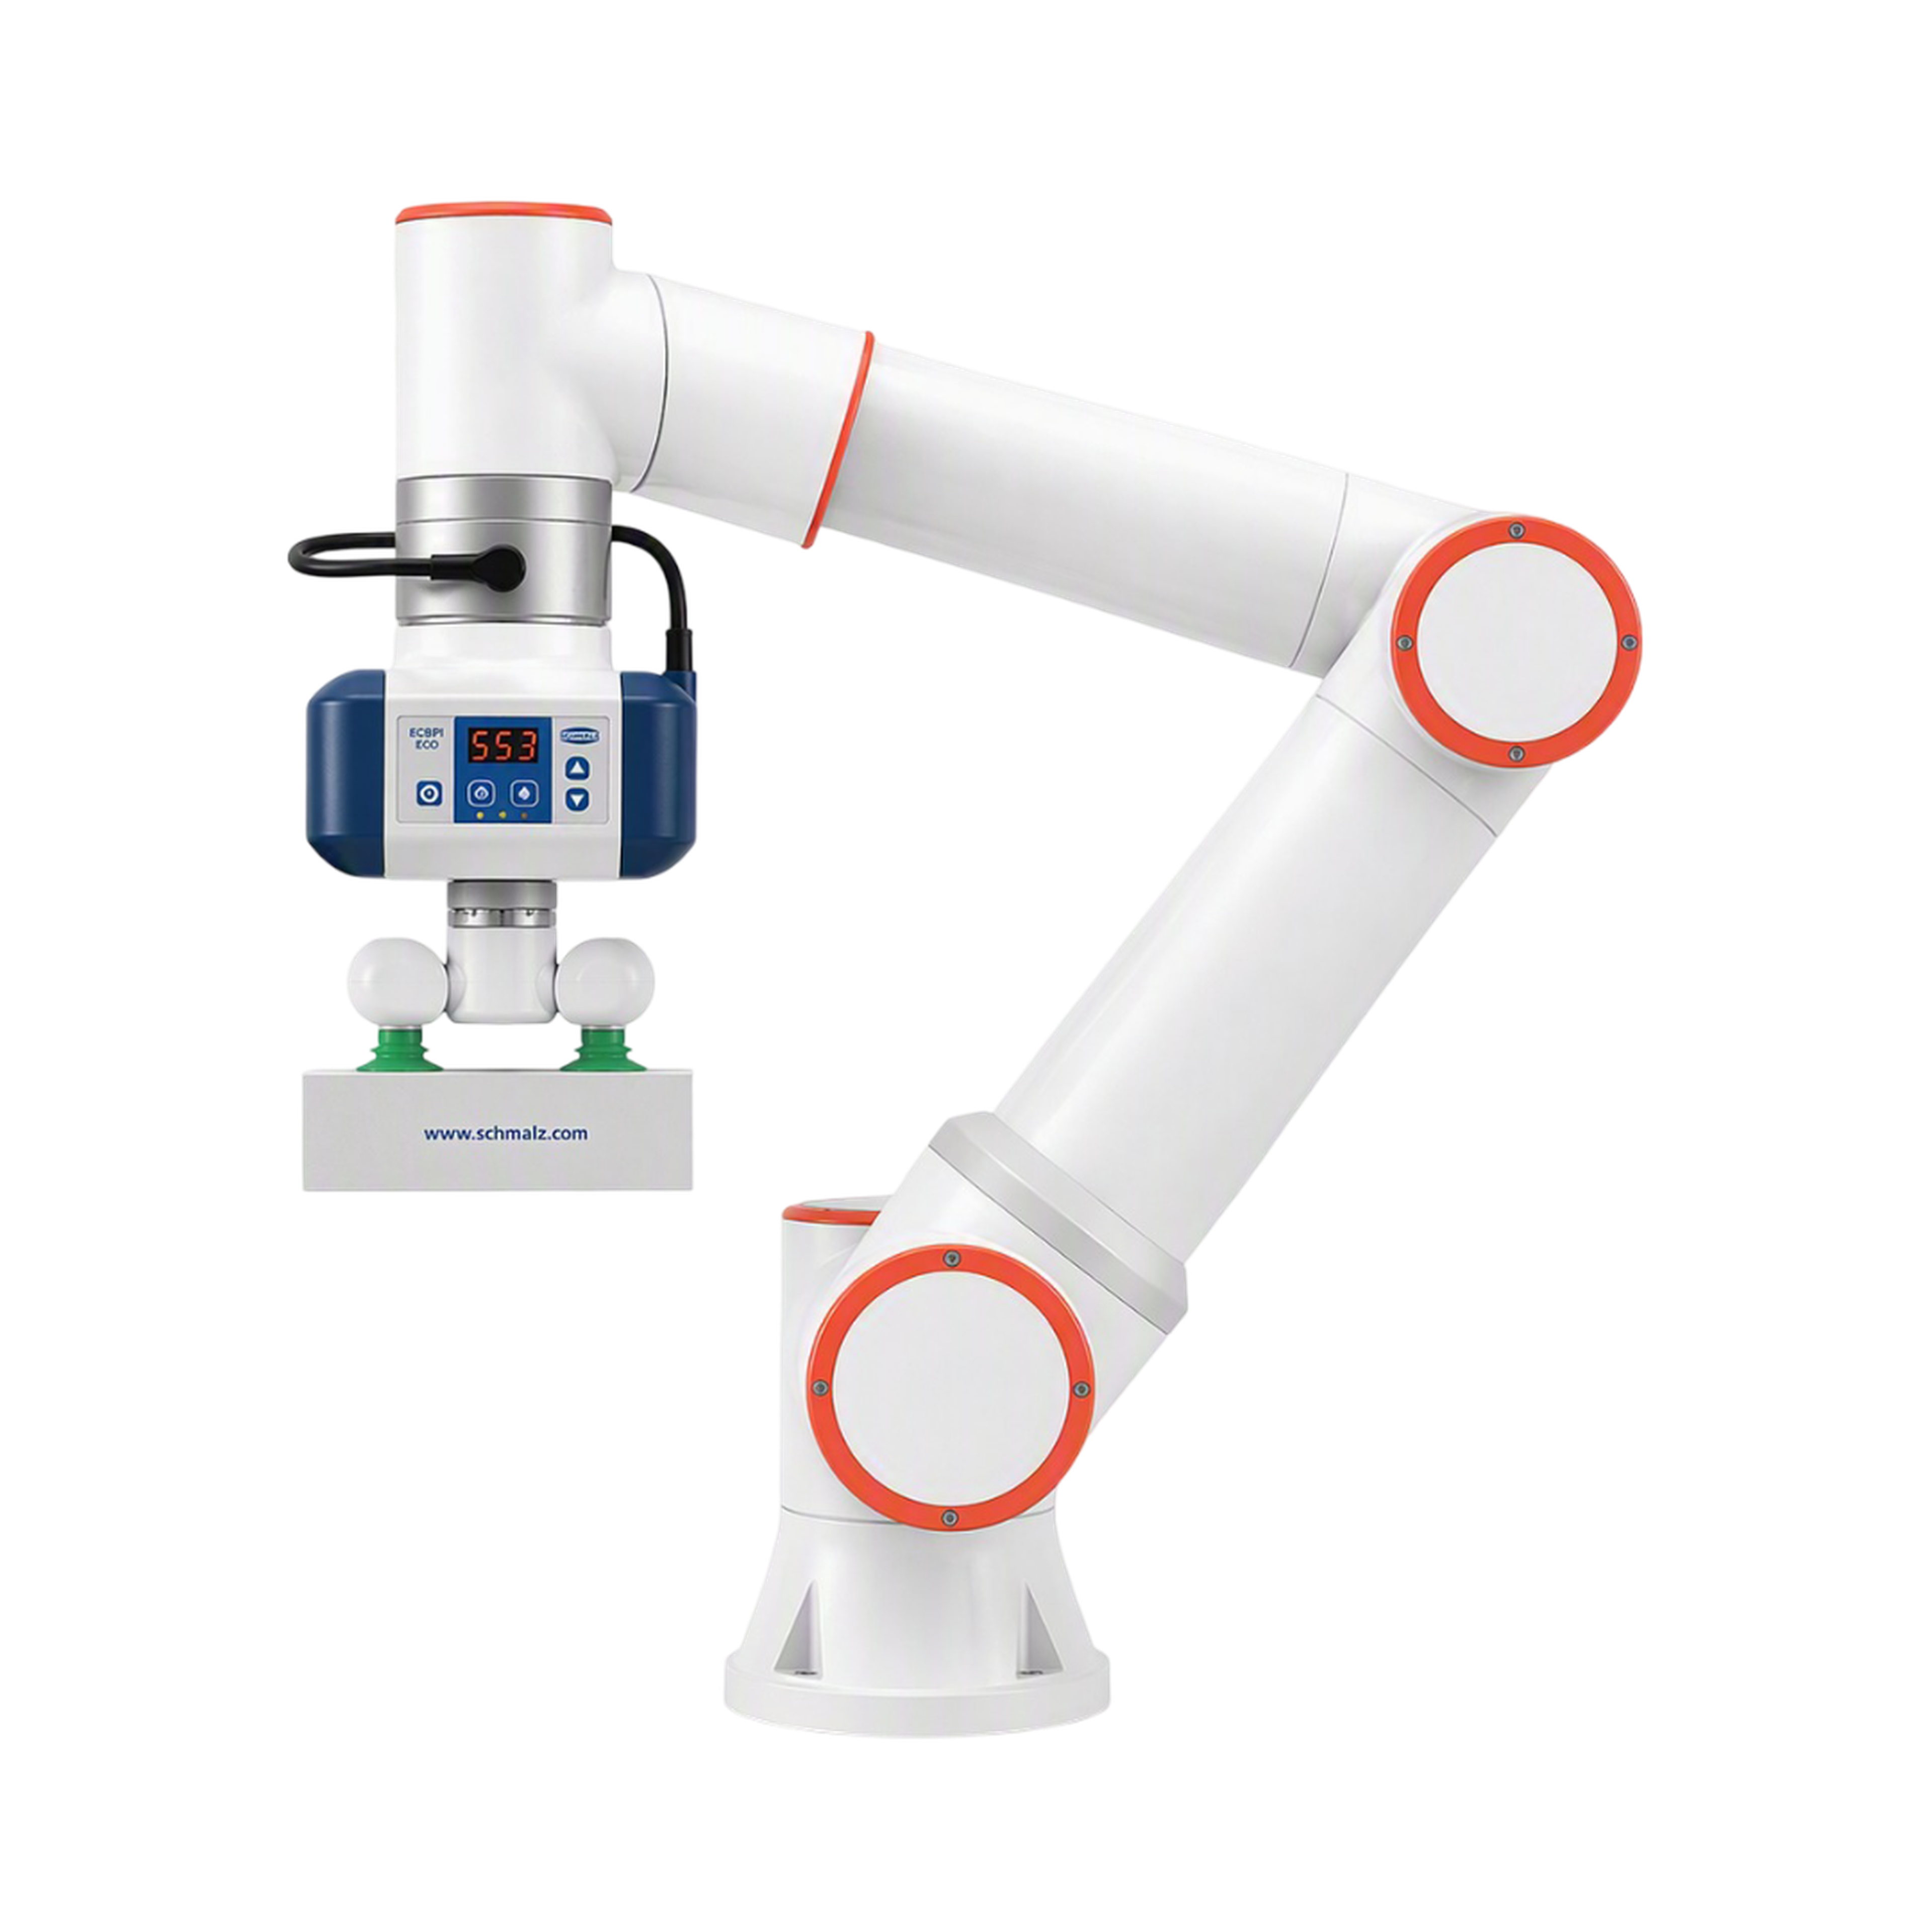
Giải pháp toàn diện để tích hợp FAIRINO nhanh chóng
Với ECBPi FAIRINO từ Schmalz, người dùng nhận được một bộ kit robot được phối hợp hoàn chỉnh để kết nối và tích hợp CobotPump ECBPi với các robot nhẹ FAIRINO. Bộ kit giúp đơn giản hóa đáng kể việc triển khai các dự án tự động hóa, vì mọi thành phần cần thiết cho tích hợp cơ khí và chức năng đều được phối hợp tối ưu với nhau. Nhờ đó, công sức cho lập kế hoạch, mua sắm và lắp đặt giảm đi đáng kể. Thiết kế nhỏ gọn phù hợp để dùng với các robot FAIRINO thuộc dòng FR3, FR5 và FR10, tạo nền tảng lý tưởng cho các quy trình xử lý, pick-and-place và logistics hiệu quả. Điều này giúp doanh nghiệp nhanh chóng đi từ ý tưởng dự án ban đầu đến ứng dụng robot thực tế trong sản xuất.
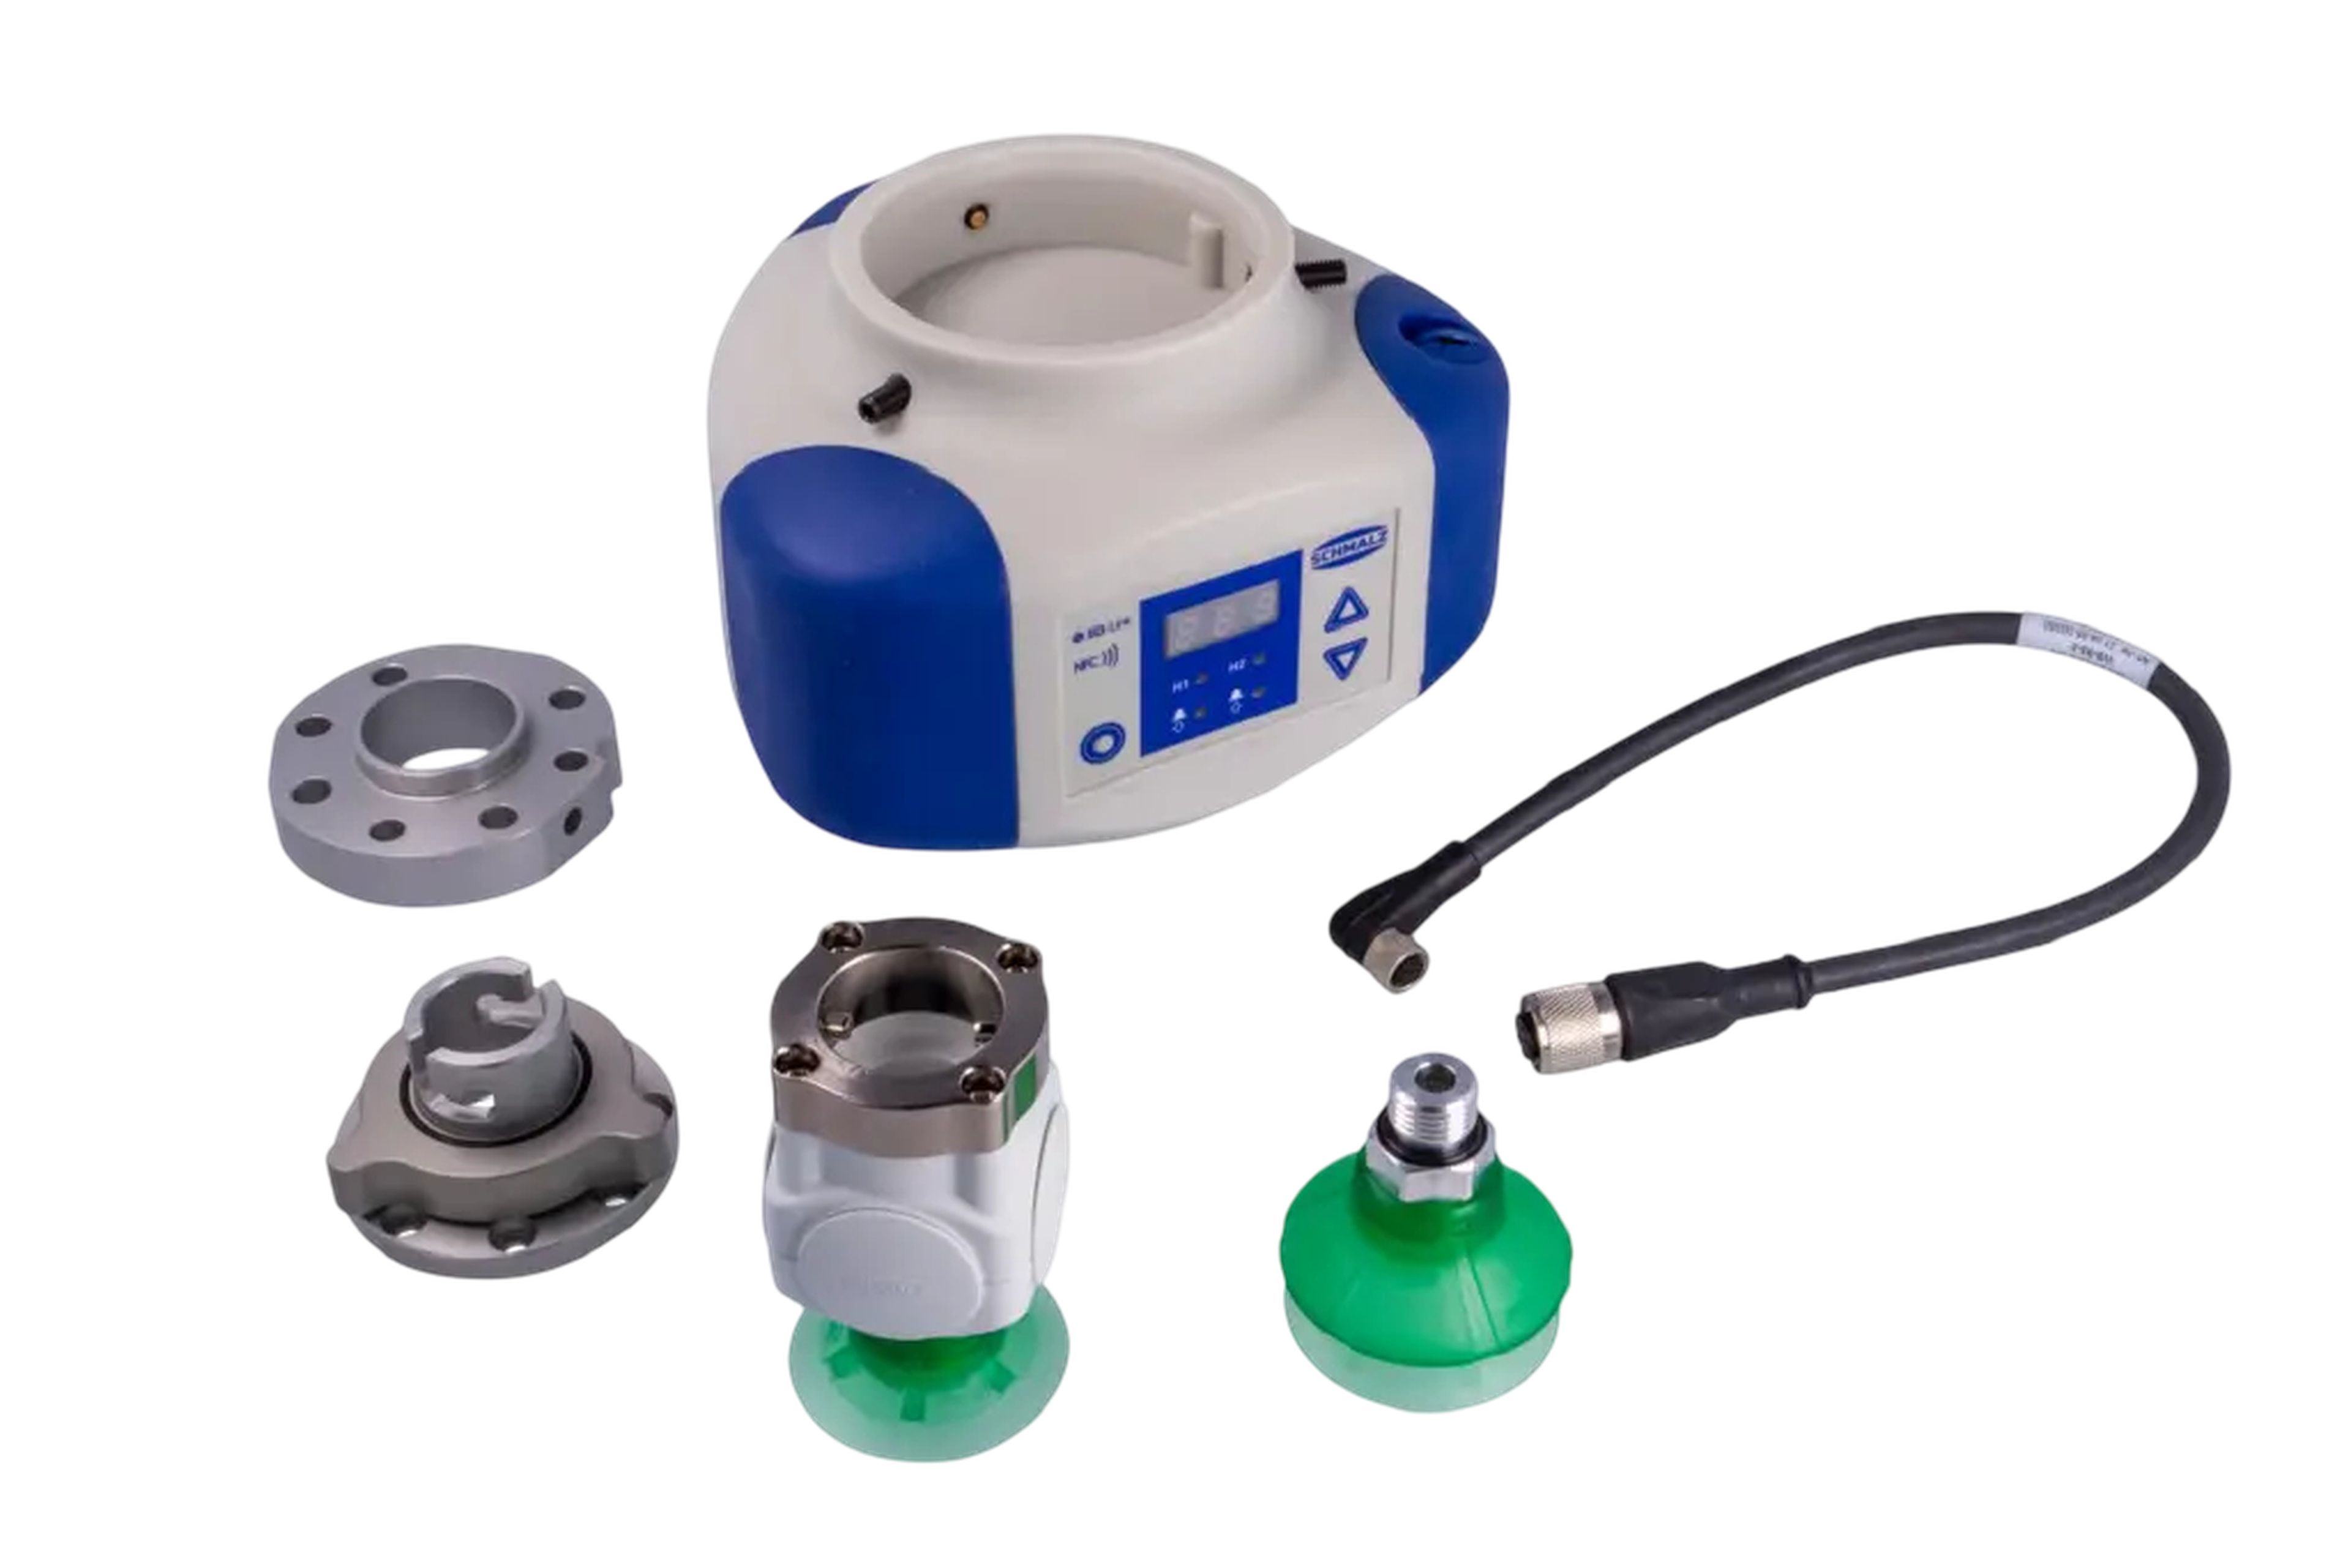
Tự động hóa chân không linh hoạt cho các quy trình năng động
ECBPi FAIRINO kết hợp công nghệ chân không điện của CobotPump ECBPi với khái niệm khâu tác động cuối dạng mô-đun để đạt độ linh hoạt tối đa trong ứng dụng. Có thể xử lý hiệu quả nhiều loại chi tiết khác nhau và các yêu cầu thay đổi bằng khâu tác động cuối chân không tương thích cùng các giải pháp phụ kiện, mà không cần thiết kế lại toàn bộ cấu trúc tay kẹp. Hệ thống tạo chân không tích hợp trực tiếp trên robot giúp giảm nhu cầu hạ tầng bên ngoài và hỗ trợ thiết kế cell tinh gọn. Đồng thời, cách bố trí nhỏ gọn của các thành phần đảm bảo tải trọng thấp lên khớp robot và cho phép các chuyển động năng động. Điều này khiến hệ thống trở thành lựa chọn lý tưởng cho những doanh nghiệp muốn triển khai giải pháp tự động hóa linh hoạt với độ tin cậy quy trình cao và khả năng thích ứng nhanh.
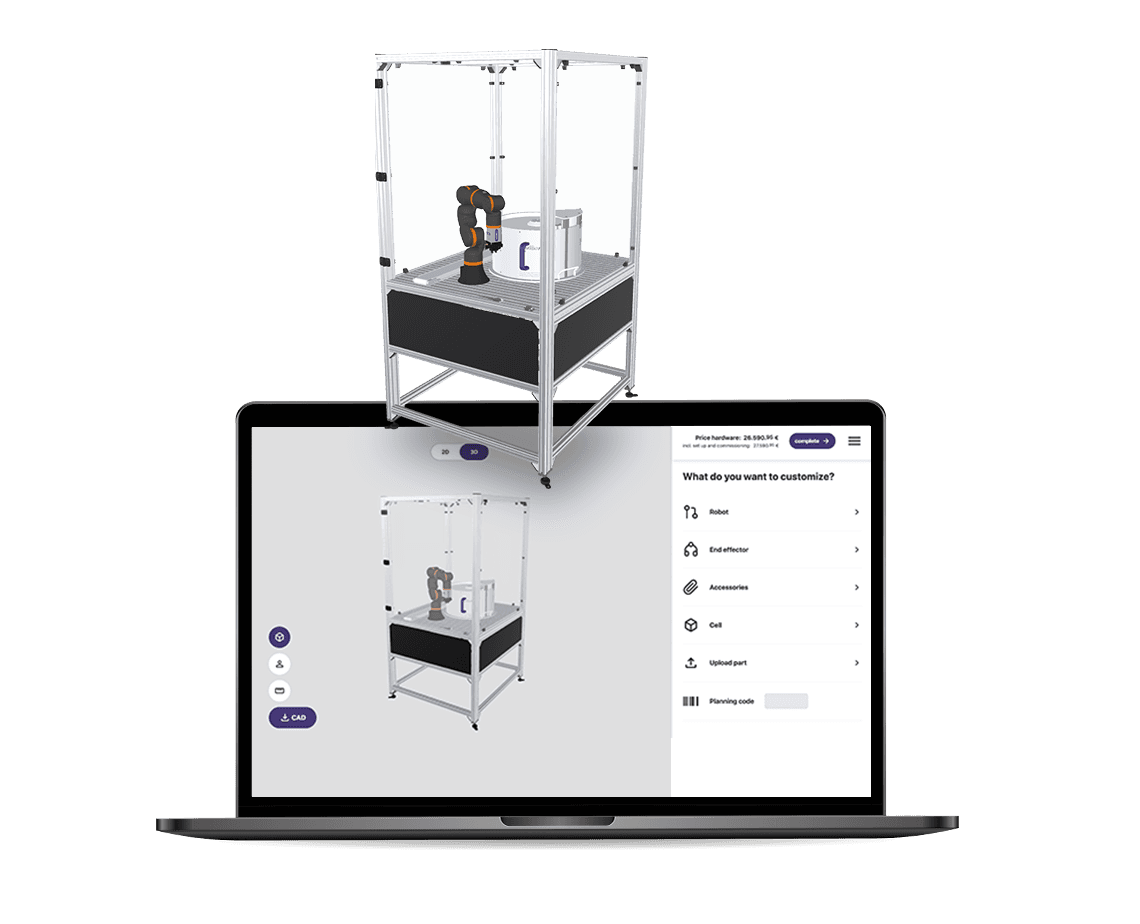
Thiết lập giải pháp chi phí thấp với RBTX®
Đặt cuộc gọi video miễn phí với các chuyên gia của chúng tôi