Unitree G1 Basic Models | Robot hình người
Các phiên bản: G1 Pro
Unitree G1 Basic Models
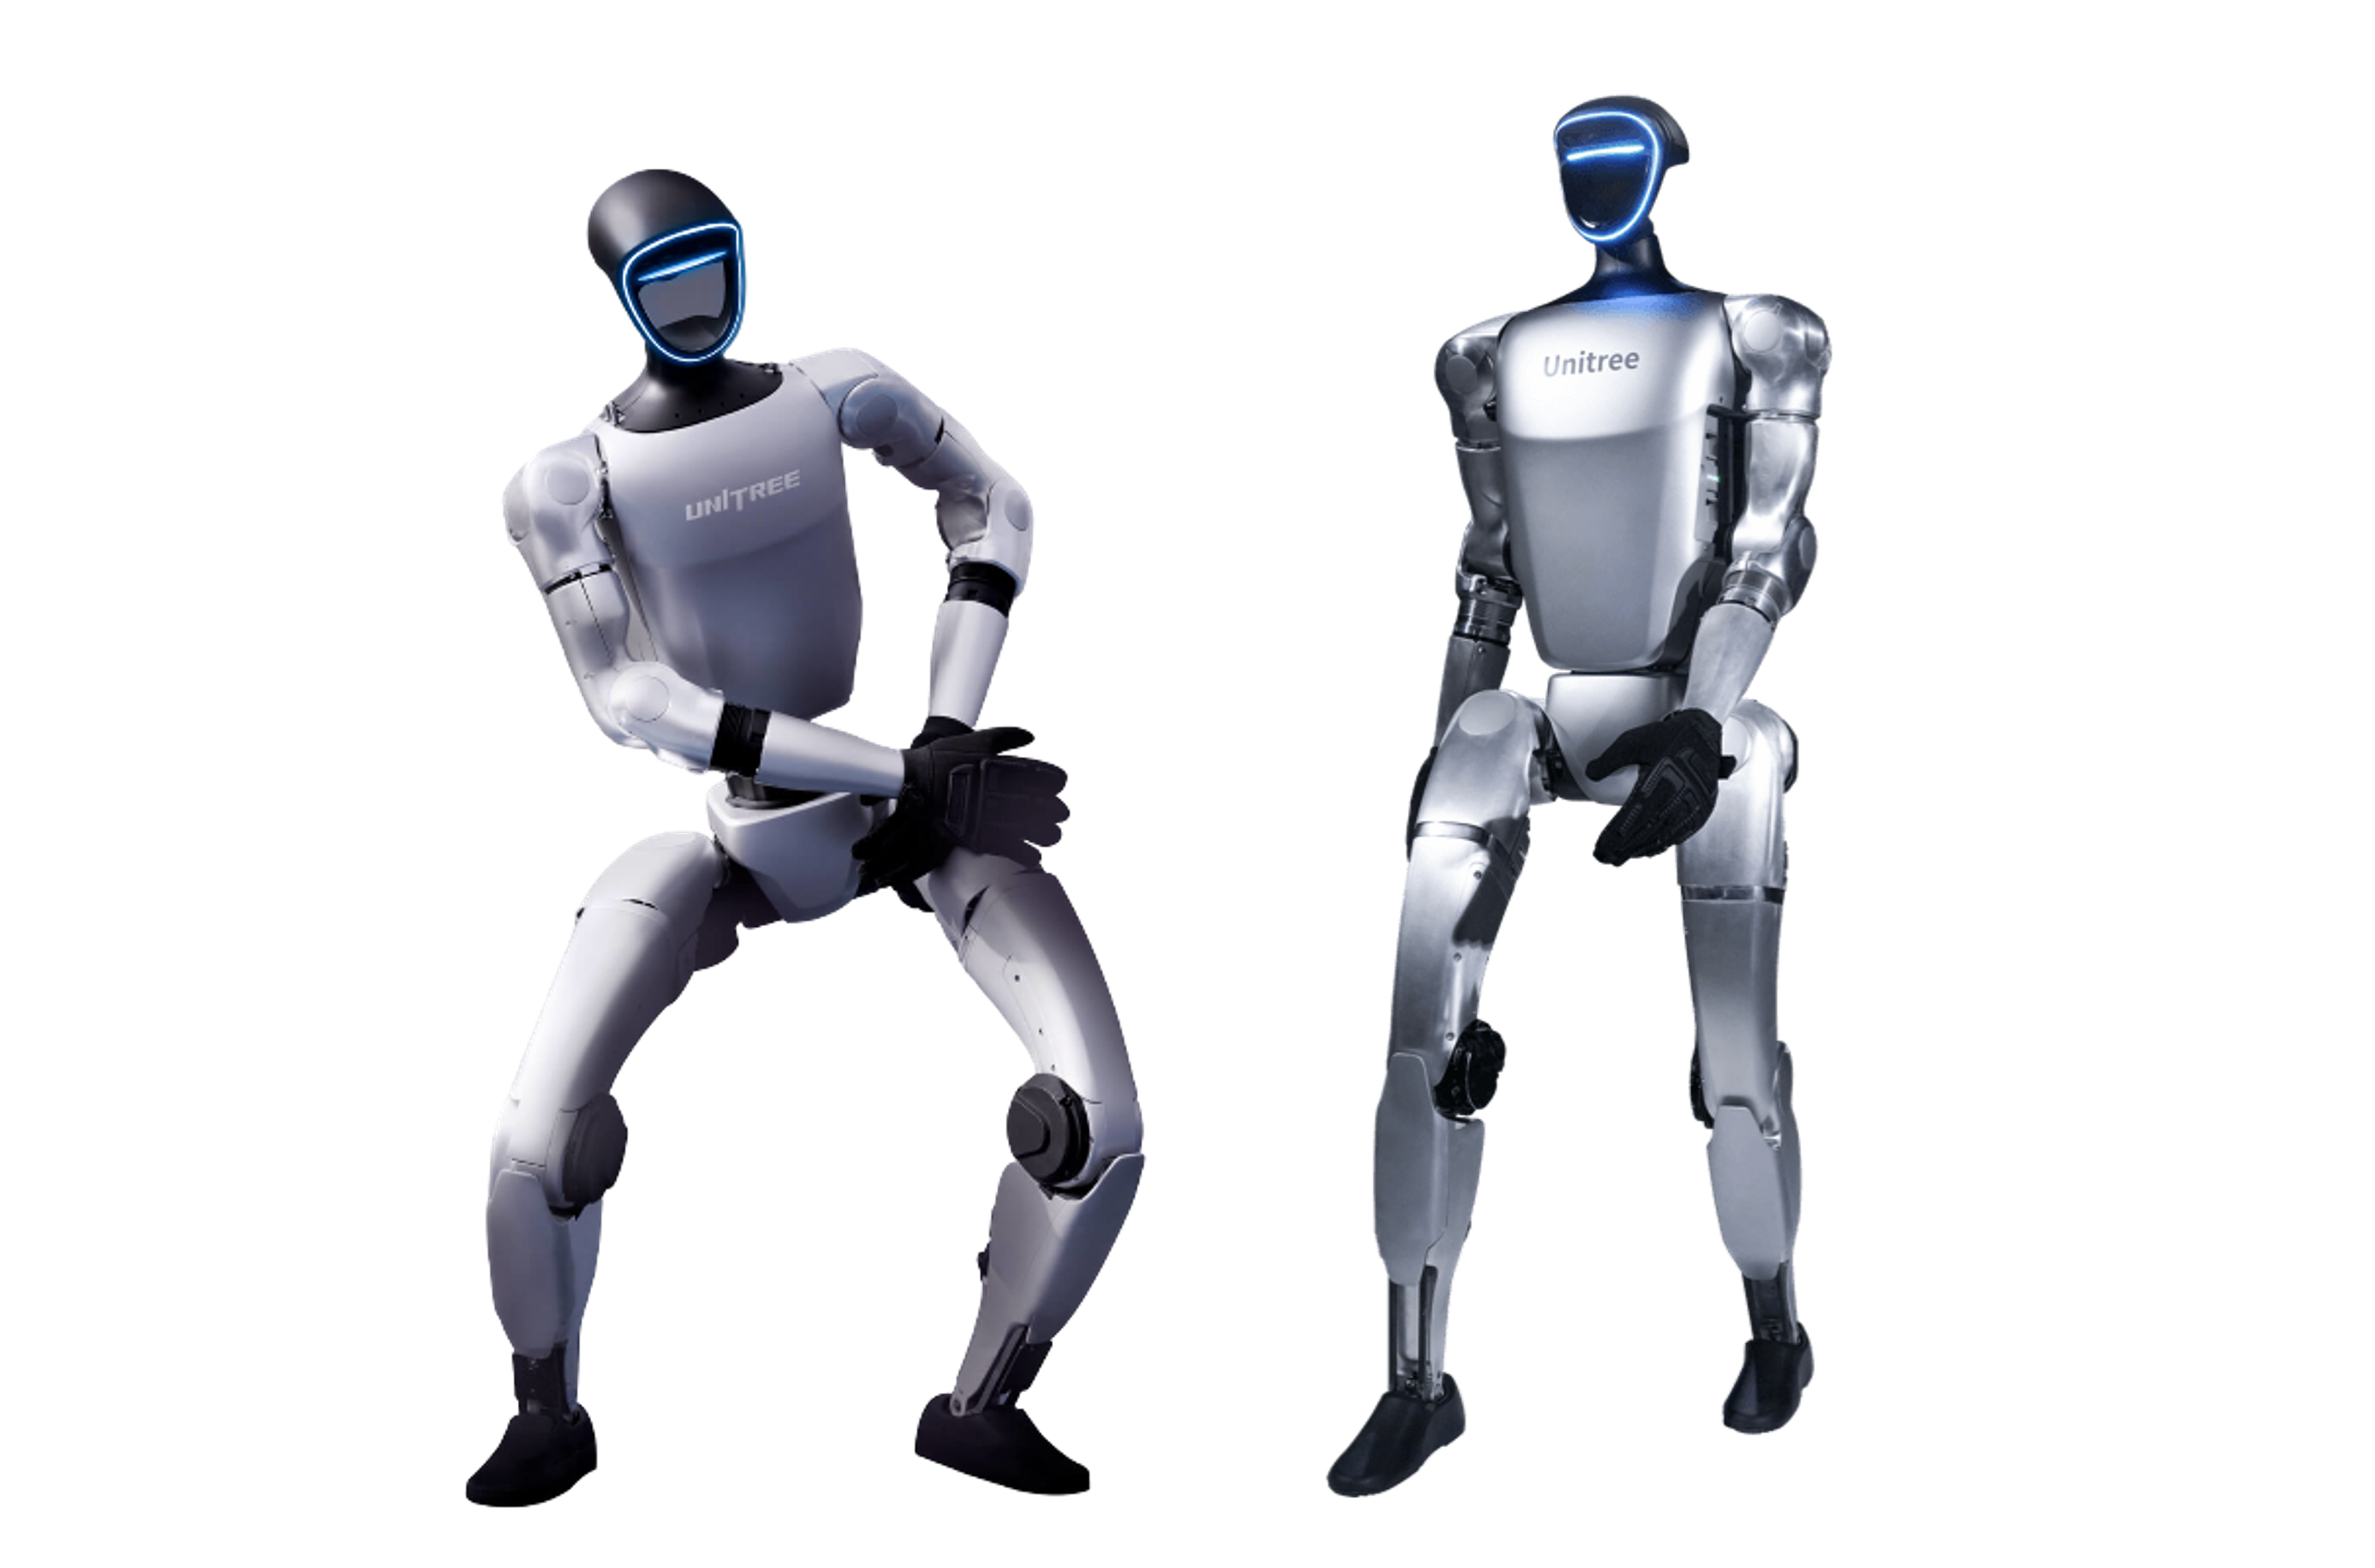
Các mẫu cơ bản Unitree G1 gồm G1 Basic, G1 Pro và G1 E là những nền tảng robot hình người dành cho các ứng dụng dịch vụ, sự kiện, giải trí và học thuật. Với 23 đến 29 bậc tự do, camera chiều sâu tích hợp, LiDAR 3D hoặc LiDAR góc siêu rộng cùng bộ xử lý 8 nhân, chúng mang lại khả năng nhận biết môi trường chính xác và nhiều khả năng chuyển động linh hoạt. WiFi 6, Bluetooth 5.2, dàn micro và loa giúp tích hợp liền mạch vào các hệ thống hiện có. G1 Pro và G1 E còn bổ sung dock 100 TOPS, trong khi G1 E hỗ trợ thêm phát triển thứ cấp qua SDK.
Điểm nổi bật
Sự khác biệt giữa ba mô hình cơ bản
Tính năng | G1 Basic | G1 Pro | G1 E |
|---|---|---|---|
Bậc tự do (DOF) | 23 | 29 | 29 |
Tay | 5-DOF | 7-DOF | 7-DOF |
Phần eo | 1-DOF | 3-DOF | 3-DOF |
Mô-men xoắn đầu gối tối đa | 90 Nm | 120 Nm | 120 Nm |
Tải trọng tay | tối đa 2 kg | tối đa 3 kg | tối đa 3 kg |
LiDAR | Tiêu chuẩn | Bộ cảm biến nâng cao / LiDAR | Bộ cảm biến nâng cao / LiDAR |
Hiệu suất chuyển động | Tiêu chuẩn | Cao | Cao |
Phát triển thứ cấp | ✕ | ✕ | ✓ |
Hỗ trợ ROS 2 | ✕ | ✕ | ✓ |
Ứng dụng AI và nghiên cứu | ✕ | Phù hợp với một số ứng dụng nhất định | ✓ |
Mục đích sử dụng chính | Trình diễn và giới thiệu | Biểu diễn và giải trí | Phát triển và nghiên cứu |
Tổng quan
G1 Basic: 23 DOF, mô-men xoắn đầu gối 90 Nm, lý tưởng cho các ứng dụng trình diễn và showroom.
G1 Pro: 29 DOF, mô-men xoắn đầu gối 120 Nm, khả năng di chuyển và hiệu suất động lực học được nâng cao.
G1 E: Phần cứng cấp Pro với nền tảng phát triển mở cho ROS 2, AI và các dự án nghiên cứu.
Unitree G1 Pro: Năng động và linh hoạt hơn trong di chuyển
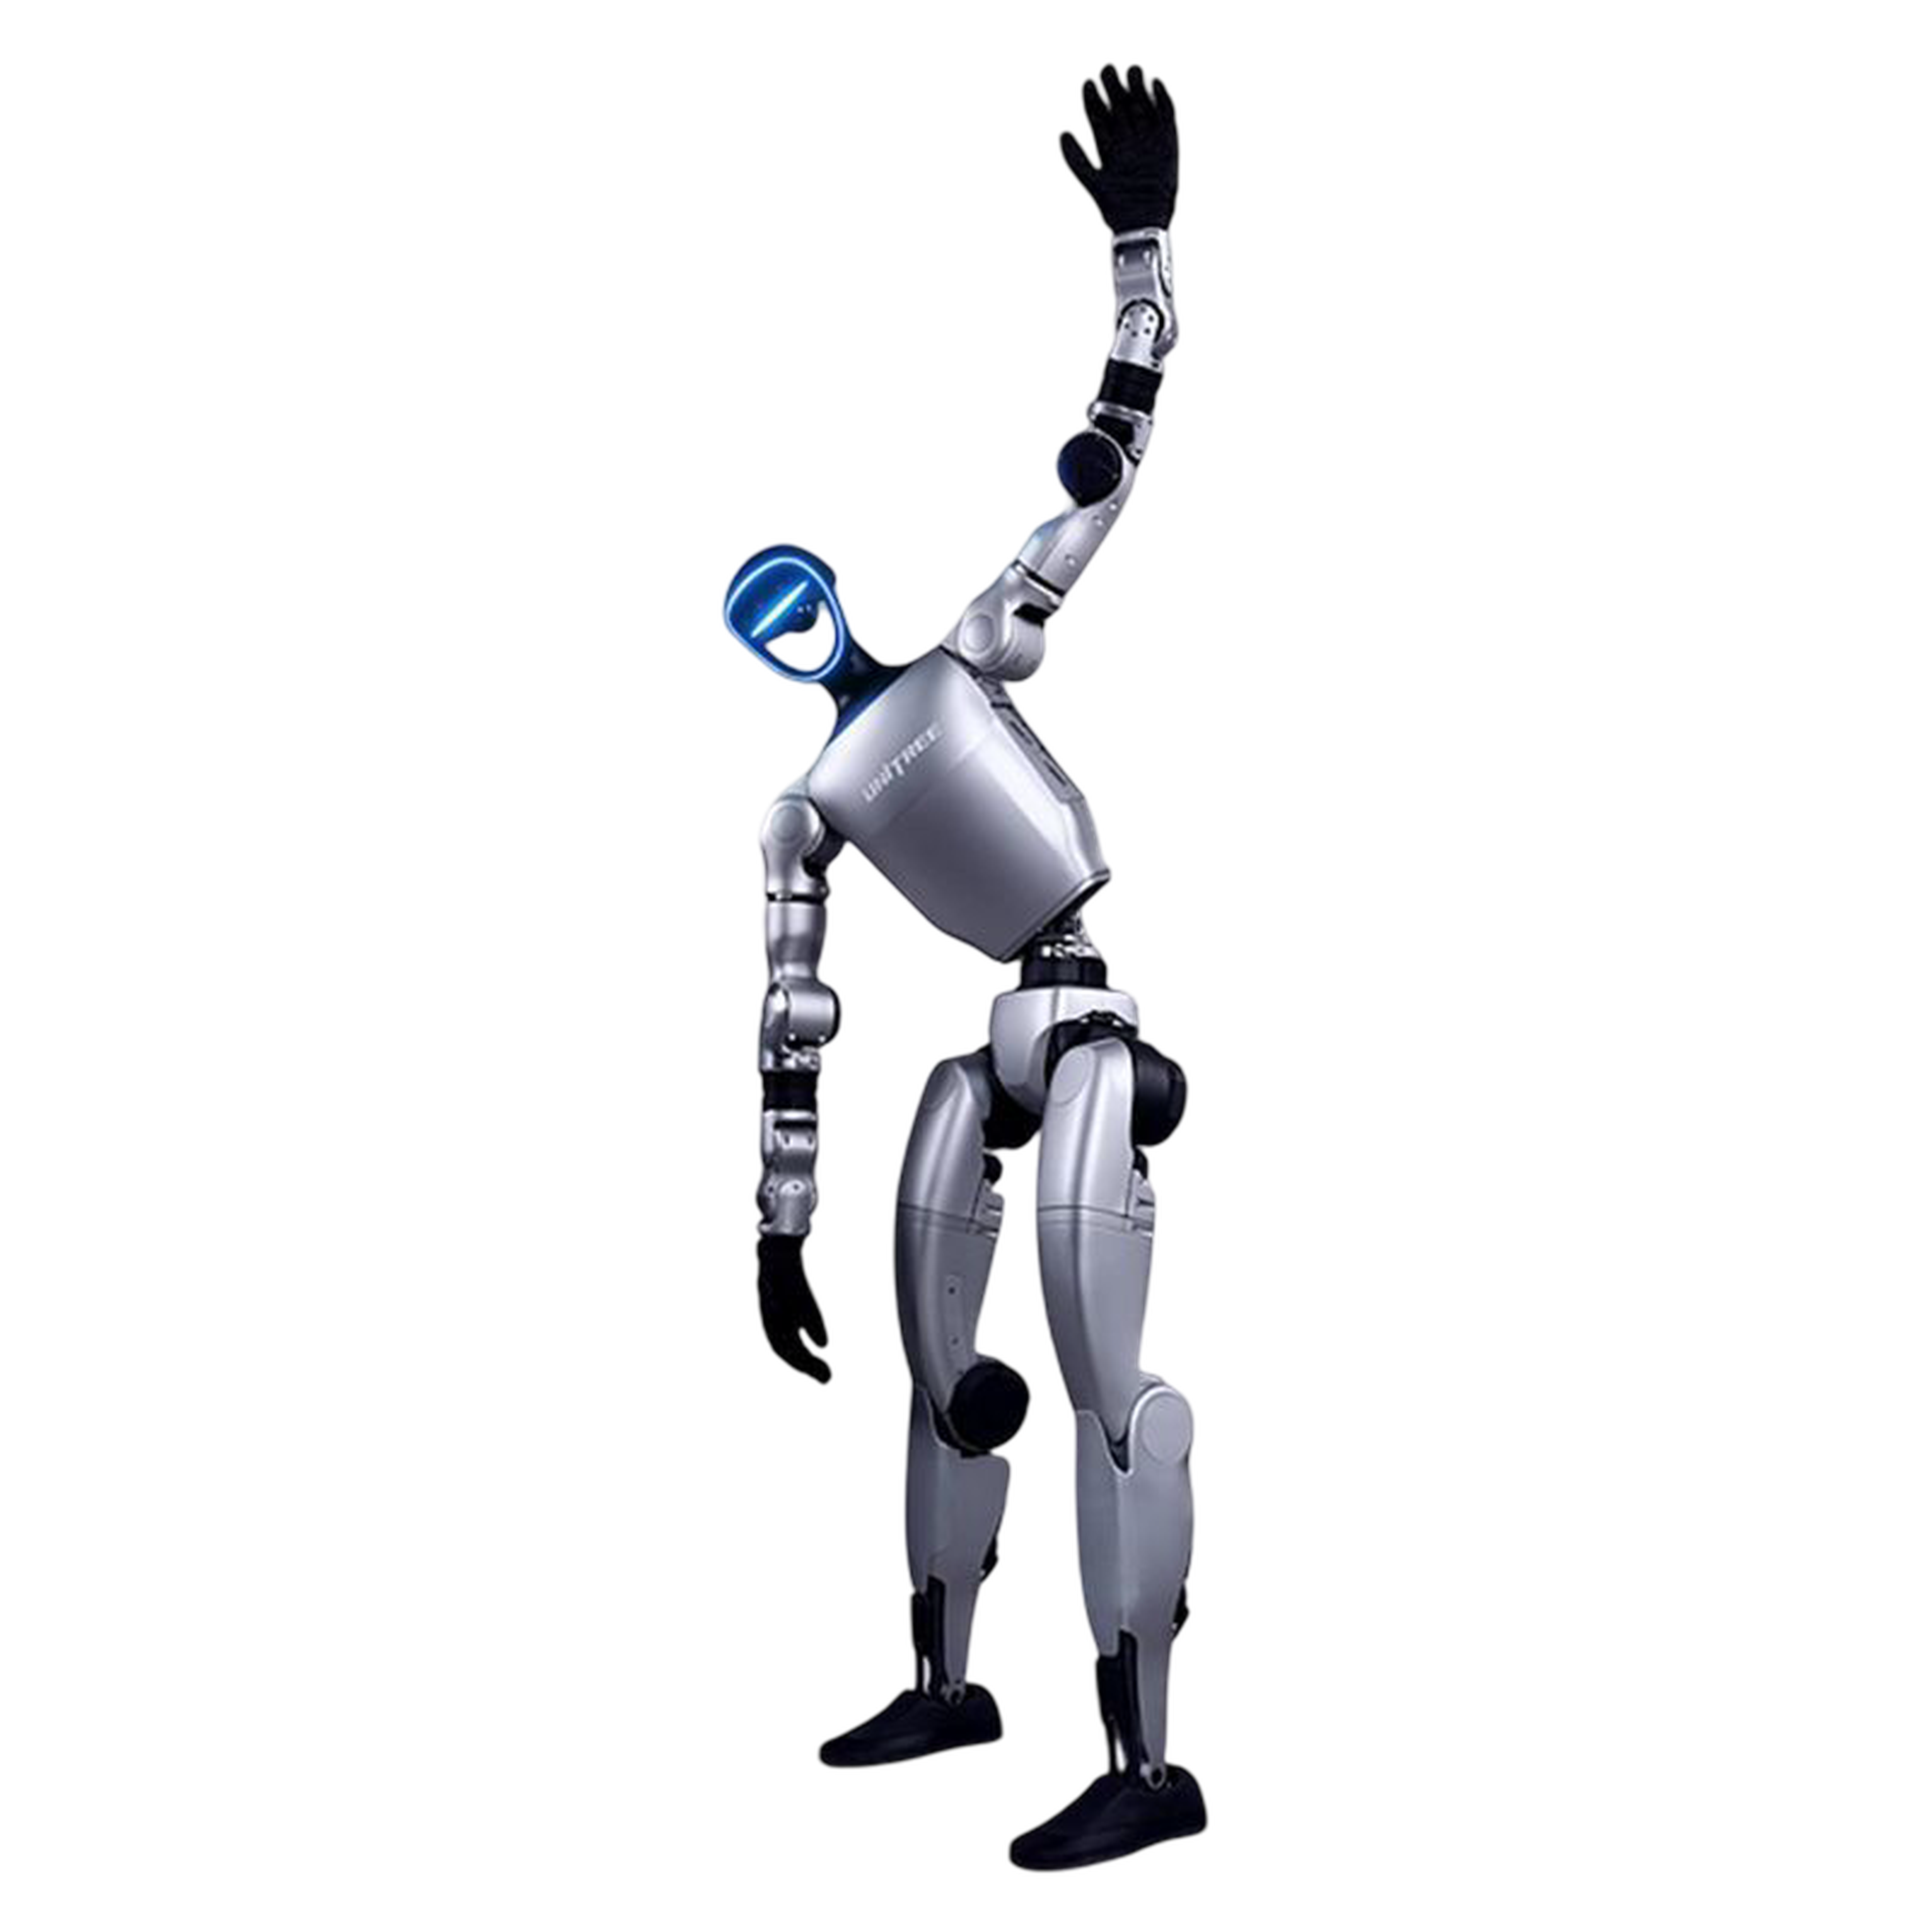
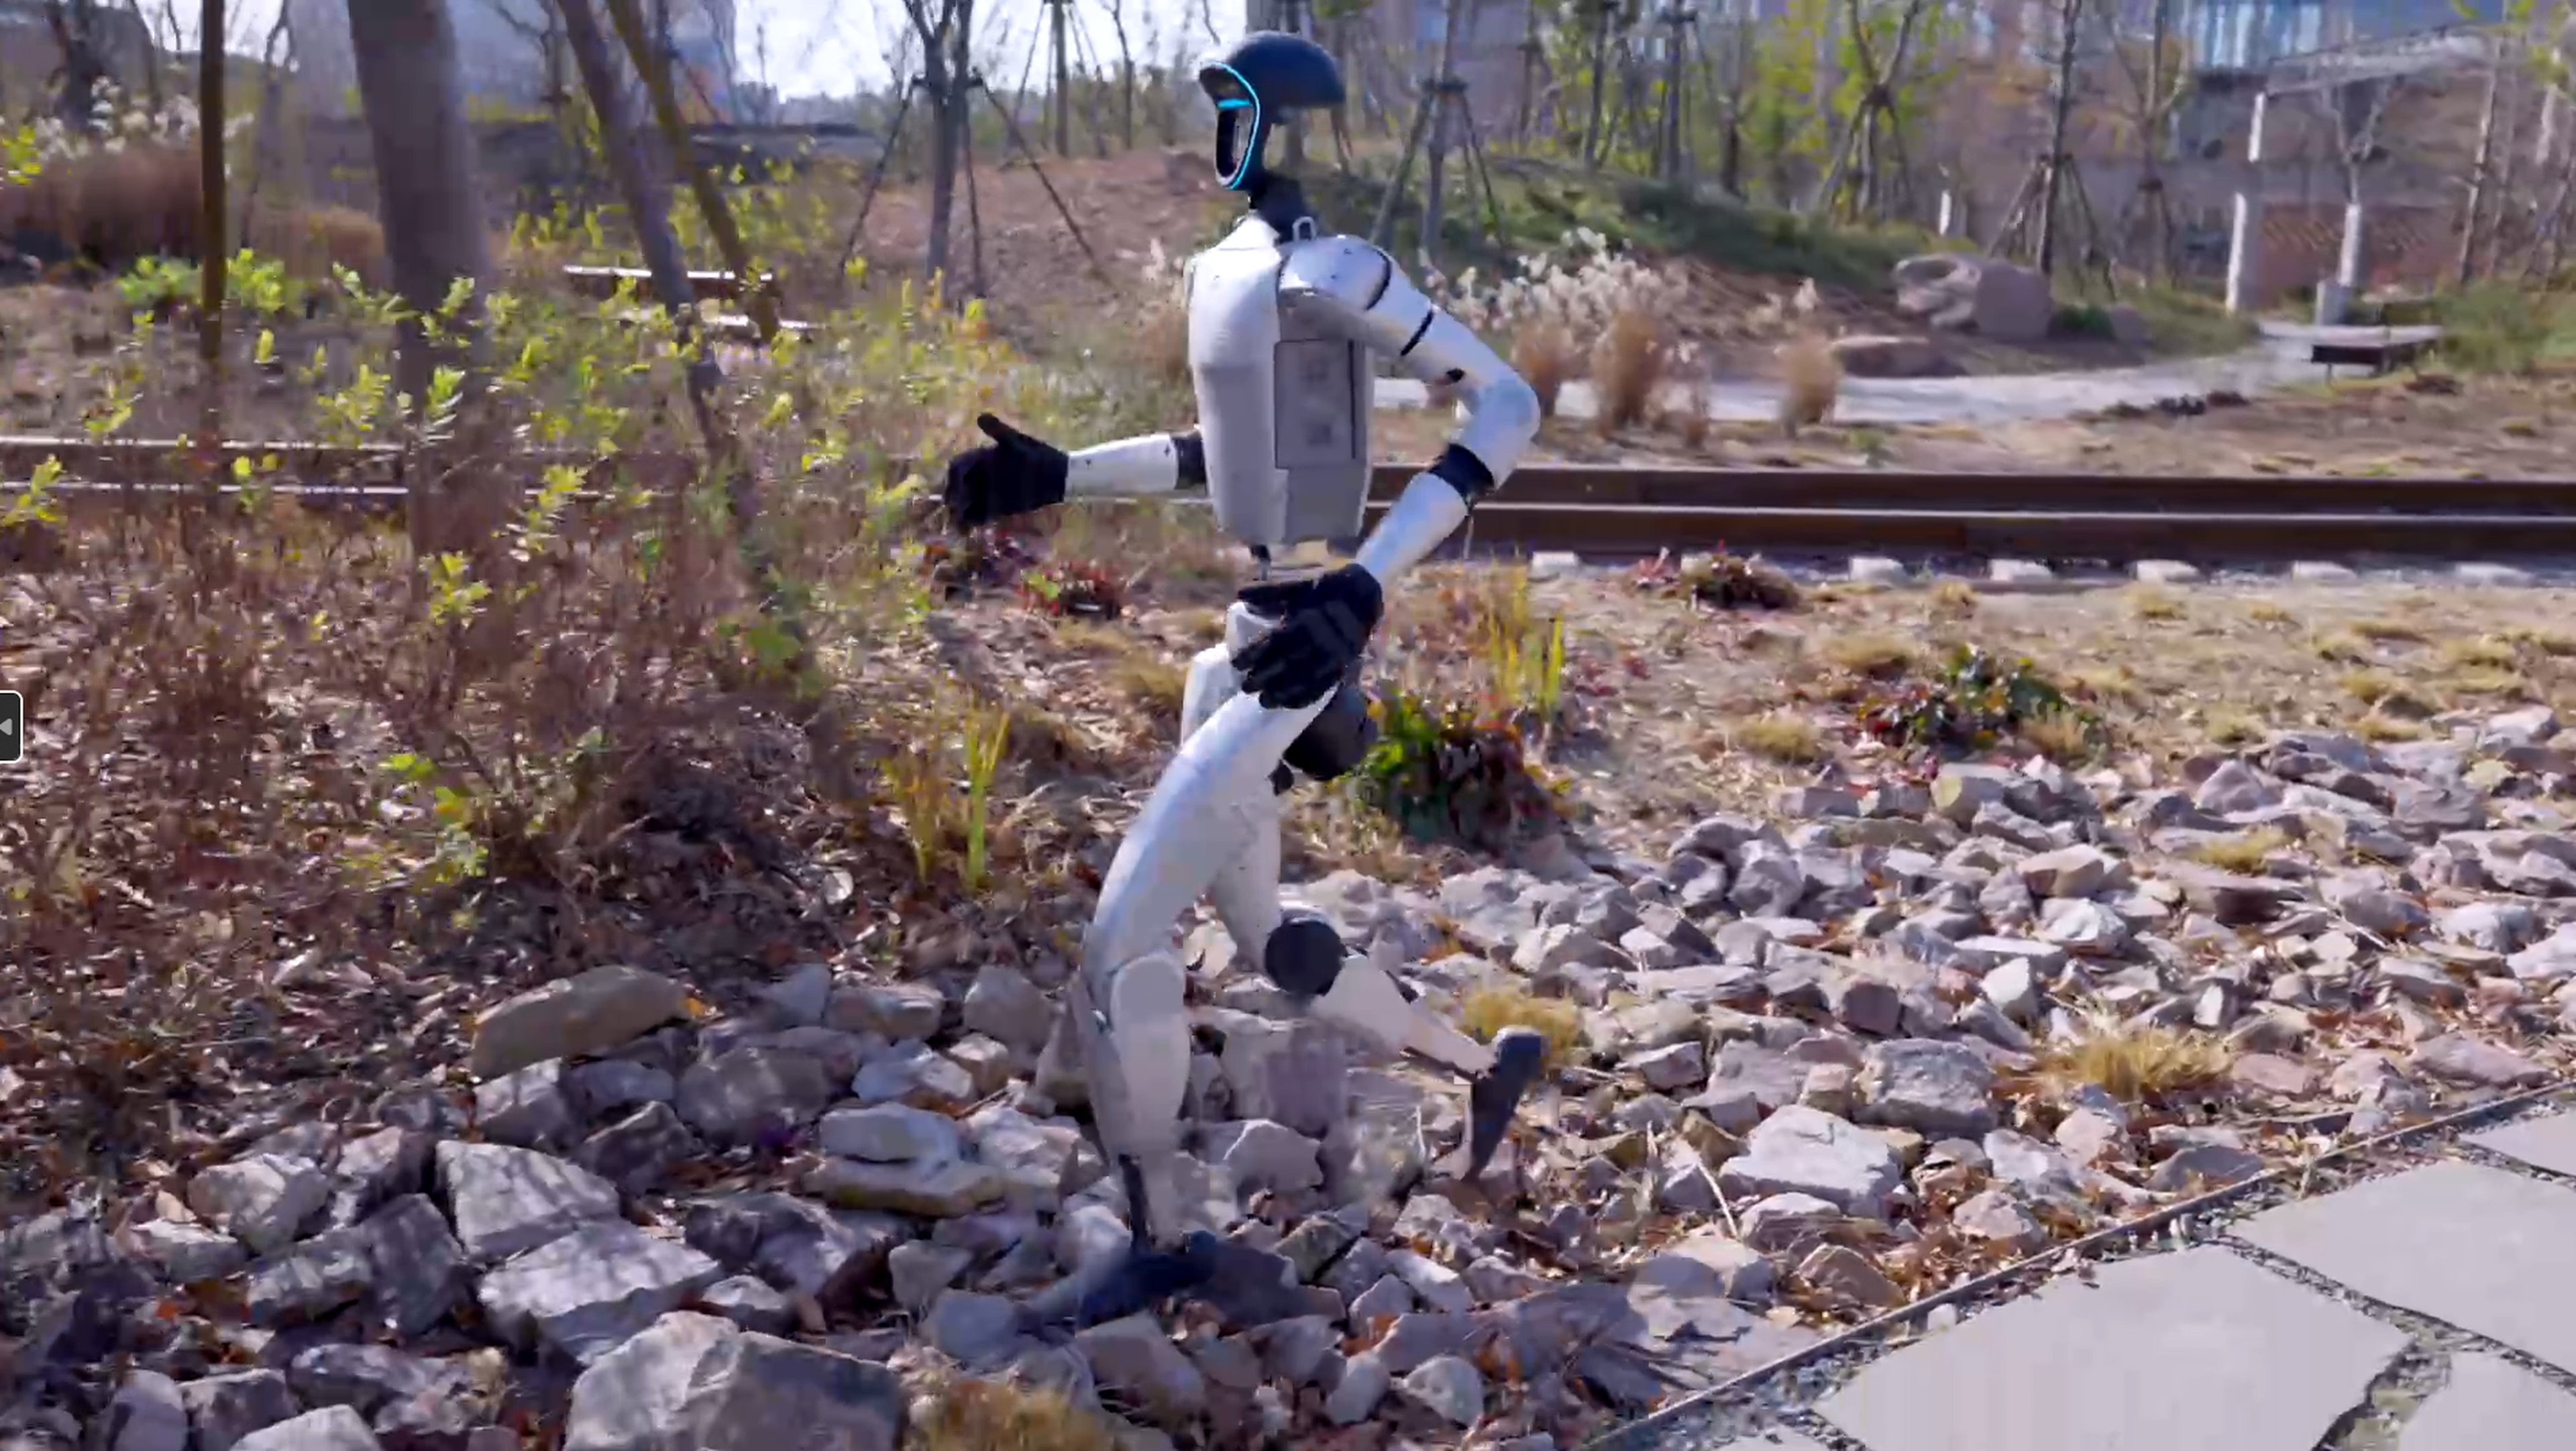
Unitree G1 Pro nâng cấp nền tảng robot hình người G1 với khả năng di chuyển và hiệu suất cao hơn cho các ứng dụng đòi hỏi tính động. Với 29 bậc tự do, trong đó có bảy bậc tự do mỗi tay và phần eo 3 bậc tự do, phiên bản Pro cho phép thực hiện các chuỗi chuyển động phức tạp và tự nhiên hơn so với G1 Basic. Các khớp đầu gối đạt mô-men xoắn tối đa lên tới 120 Nm, trong khi tay được thiết kế để chịu tải trọng khoảng 3 kg. Các chương trình chuyển động bổ sung hỗ trợ nhảy múa, kung fu và các động tác lăn, cùng nhiều động tác khác. Nhờ đó, G1 Pro đặc biệt phù hợp cho các buổi trình diễn, sự kiện, nghiên cứu, trường đại học và những màn trình diễn đòi hỏi cao, nơi tính động lực học cao và khả năng vận động đa dạng của robot hình người là yếu tố then chốt.
Cách điều khiển Unitree G1 Pro
Tùy theo ứng dụng, Unitree G1 Pro có thể được vận hành bằng nhiều phương án điều khiển khác nhau. Với các buổi trình diễn và chuỗi chuyển động được lập trình sẵn, có thể điều khiển robot thuận tiện bằng điều khiển từ xa đi kèm. Ngoài ra còn có các phương án truyền thông không dây qua Wi-Fi 6 và Bluetooth 5.2. Với những ứng dụng nâng cao hơn, nền tảng G1 cung cấp các giao diện cho truyền thông dựa trên SDK, DDS và ROS2, qua đó có thể xử lý dữ liệu chuyển động, cảm biến và trạng thái cùng nhiều dữ liệu khác. Tuy nhiên, ở G1 Pro, trọng tâm là sử dụng các chức năng chuyển động và hiệu suất sẵn có. Phiên bản G1-E định hướng phát triển được thiết kế riêng cho việc phát triển phần mềm nội bộ quy mô lớn và các tác vụ điều khiển theo yêu cầu.
RBTX cung cấp dịch vụ tích hợp, đào tạo và phụ kiện từ một đầu mối
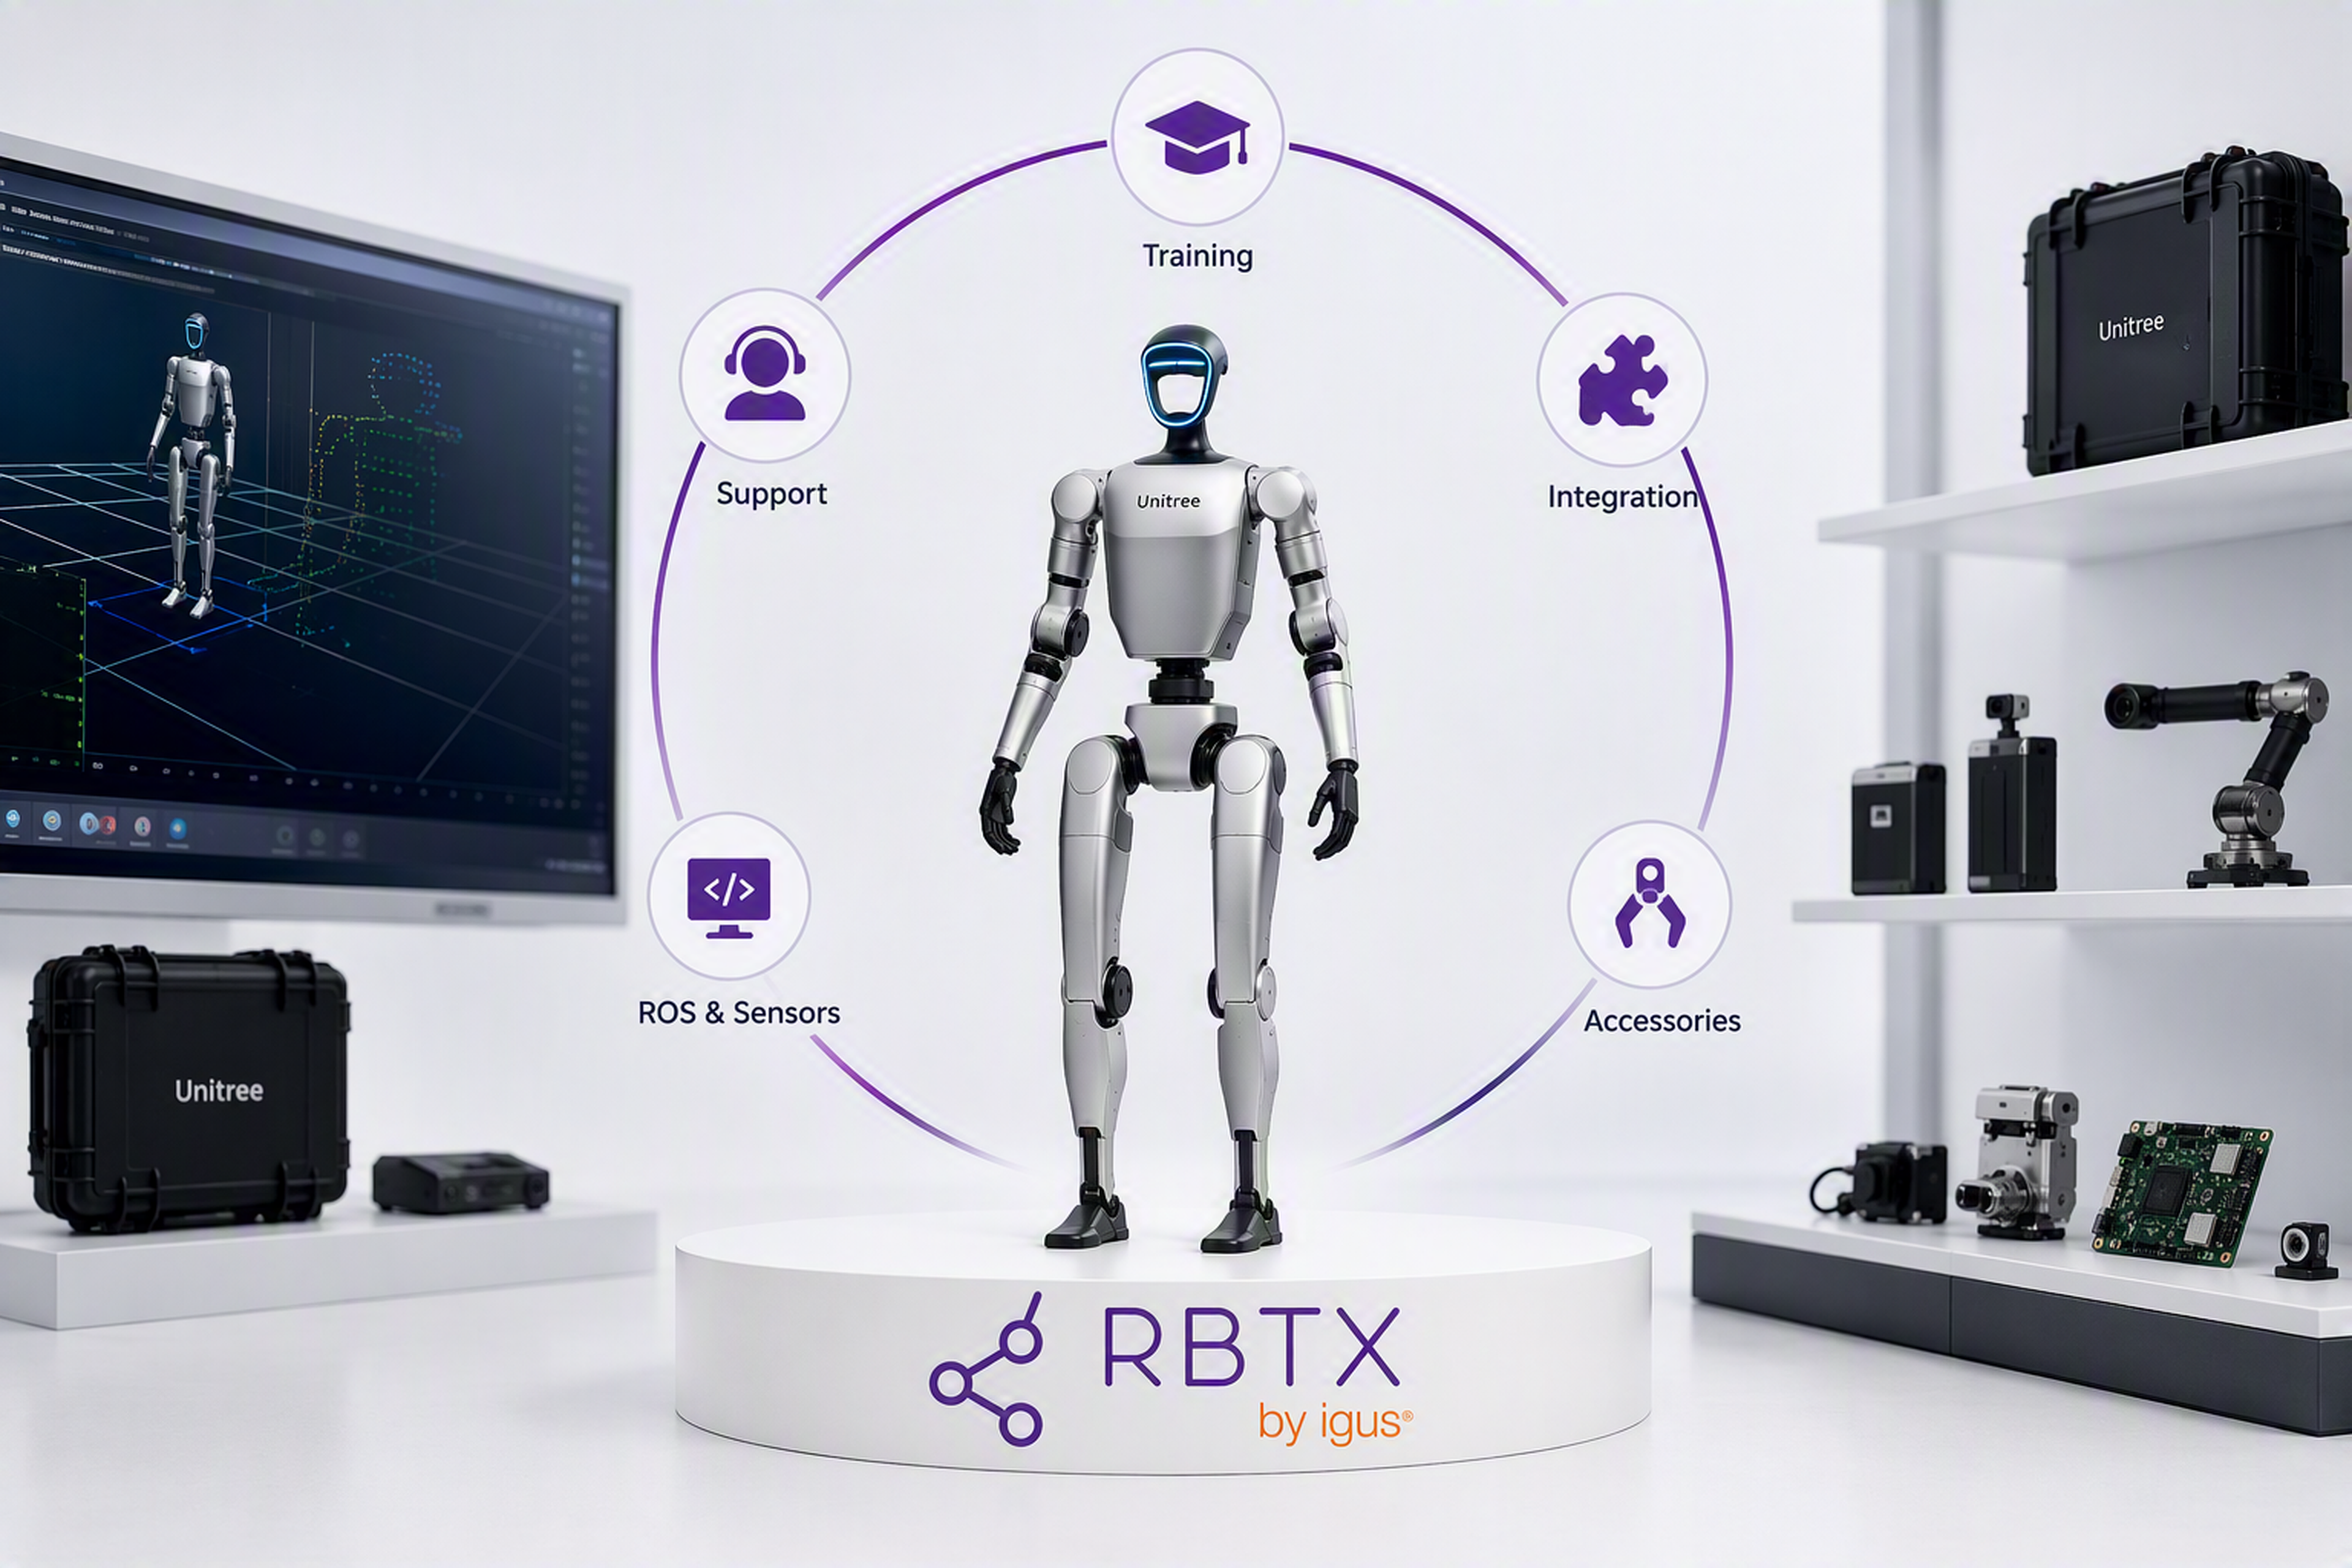
Với vai trò là một sàn giao dịch robot, RBTX không chỉ hỗ trợ khách hàng chọn đúng robot Unitree mà còn hỗ trợ tích hợp robot vào môi trường phát triển và ứng dụng hiện có. Các dịch vụ bao gồm tư vấn kỹ thuật, trình diễn trực tiếp, hỗ trợ đưa vào vận hành và đào tạo cách vận hành, triển khai các nền tảng Unitree. Đặc biệt, những người dùng tham gia các dự án nghiên cứu và phát triển sẽ được hỗ trợ về các chủ đề như tích hợp ROS, tích hợp cảm biến và lựa chọn phần cứng mở rộng phù hợp. Ngoài ra, RBTX còn cung cấp phụ kiện tương thích cho nhiều lĩnh vực ứng dụng, bao gồm pin bổ sung, giải pháp vận chuyển, phần cứng phát triển và tích hợp cùng các hệ thống tay kẹp tương thích. Nhờ đó, khách hàng có một đầu mối duy nhất cho robot, phụ kiện và việc triển khai các giải pháp robot hoàn chỉnh theo từng dự án.
Thiết lập giải pháp chi phí thấp với RBTX®
Đặt cuộc gọi video miễn phí với các chuyên gia của chúng tôi