 1 / 7
Cả một dây chuyền sản xuất từ các robot chi phí thấp


Giá của phần cứng:
Construction
DIY
Development
Open Source
construction
compact
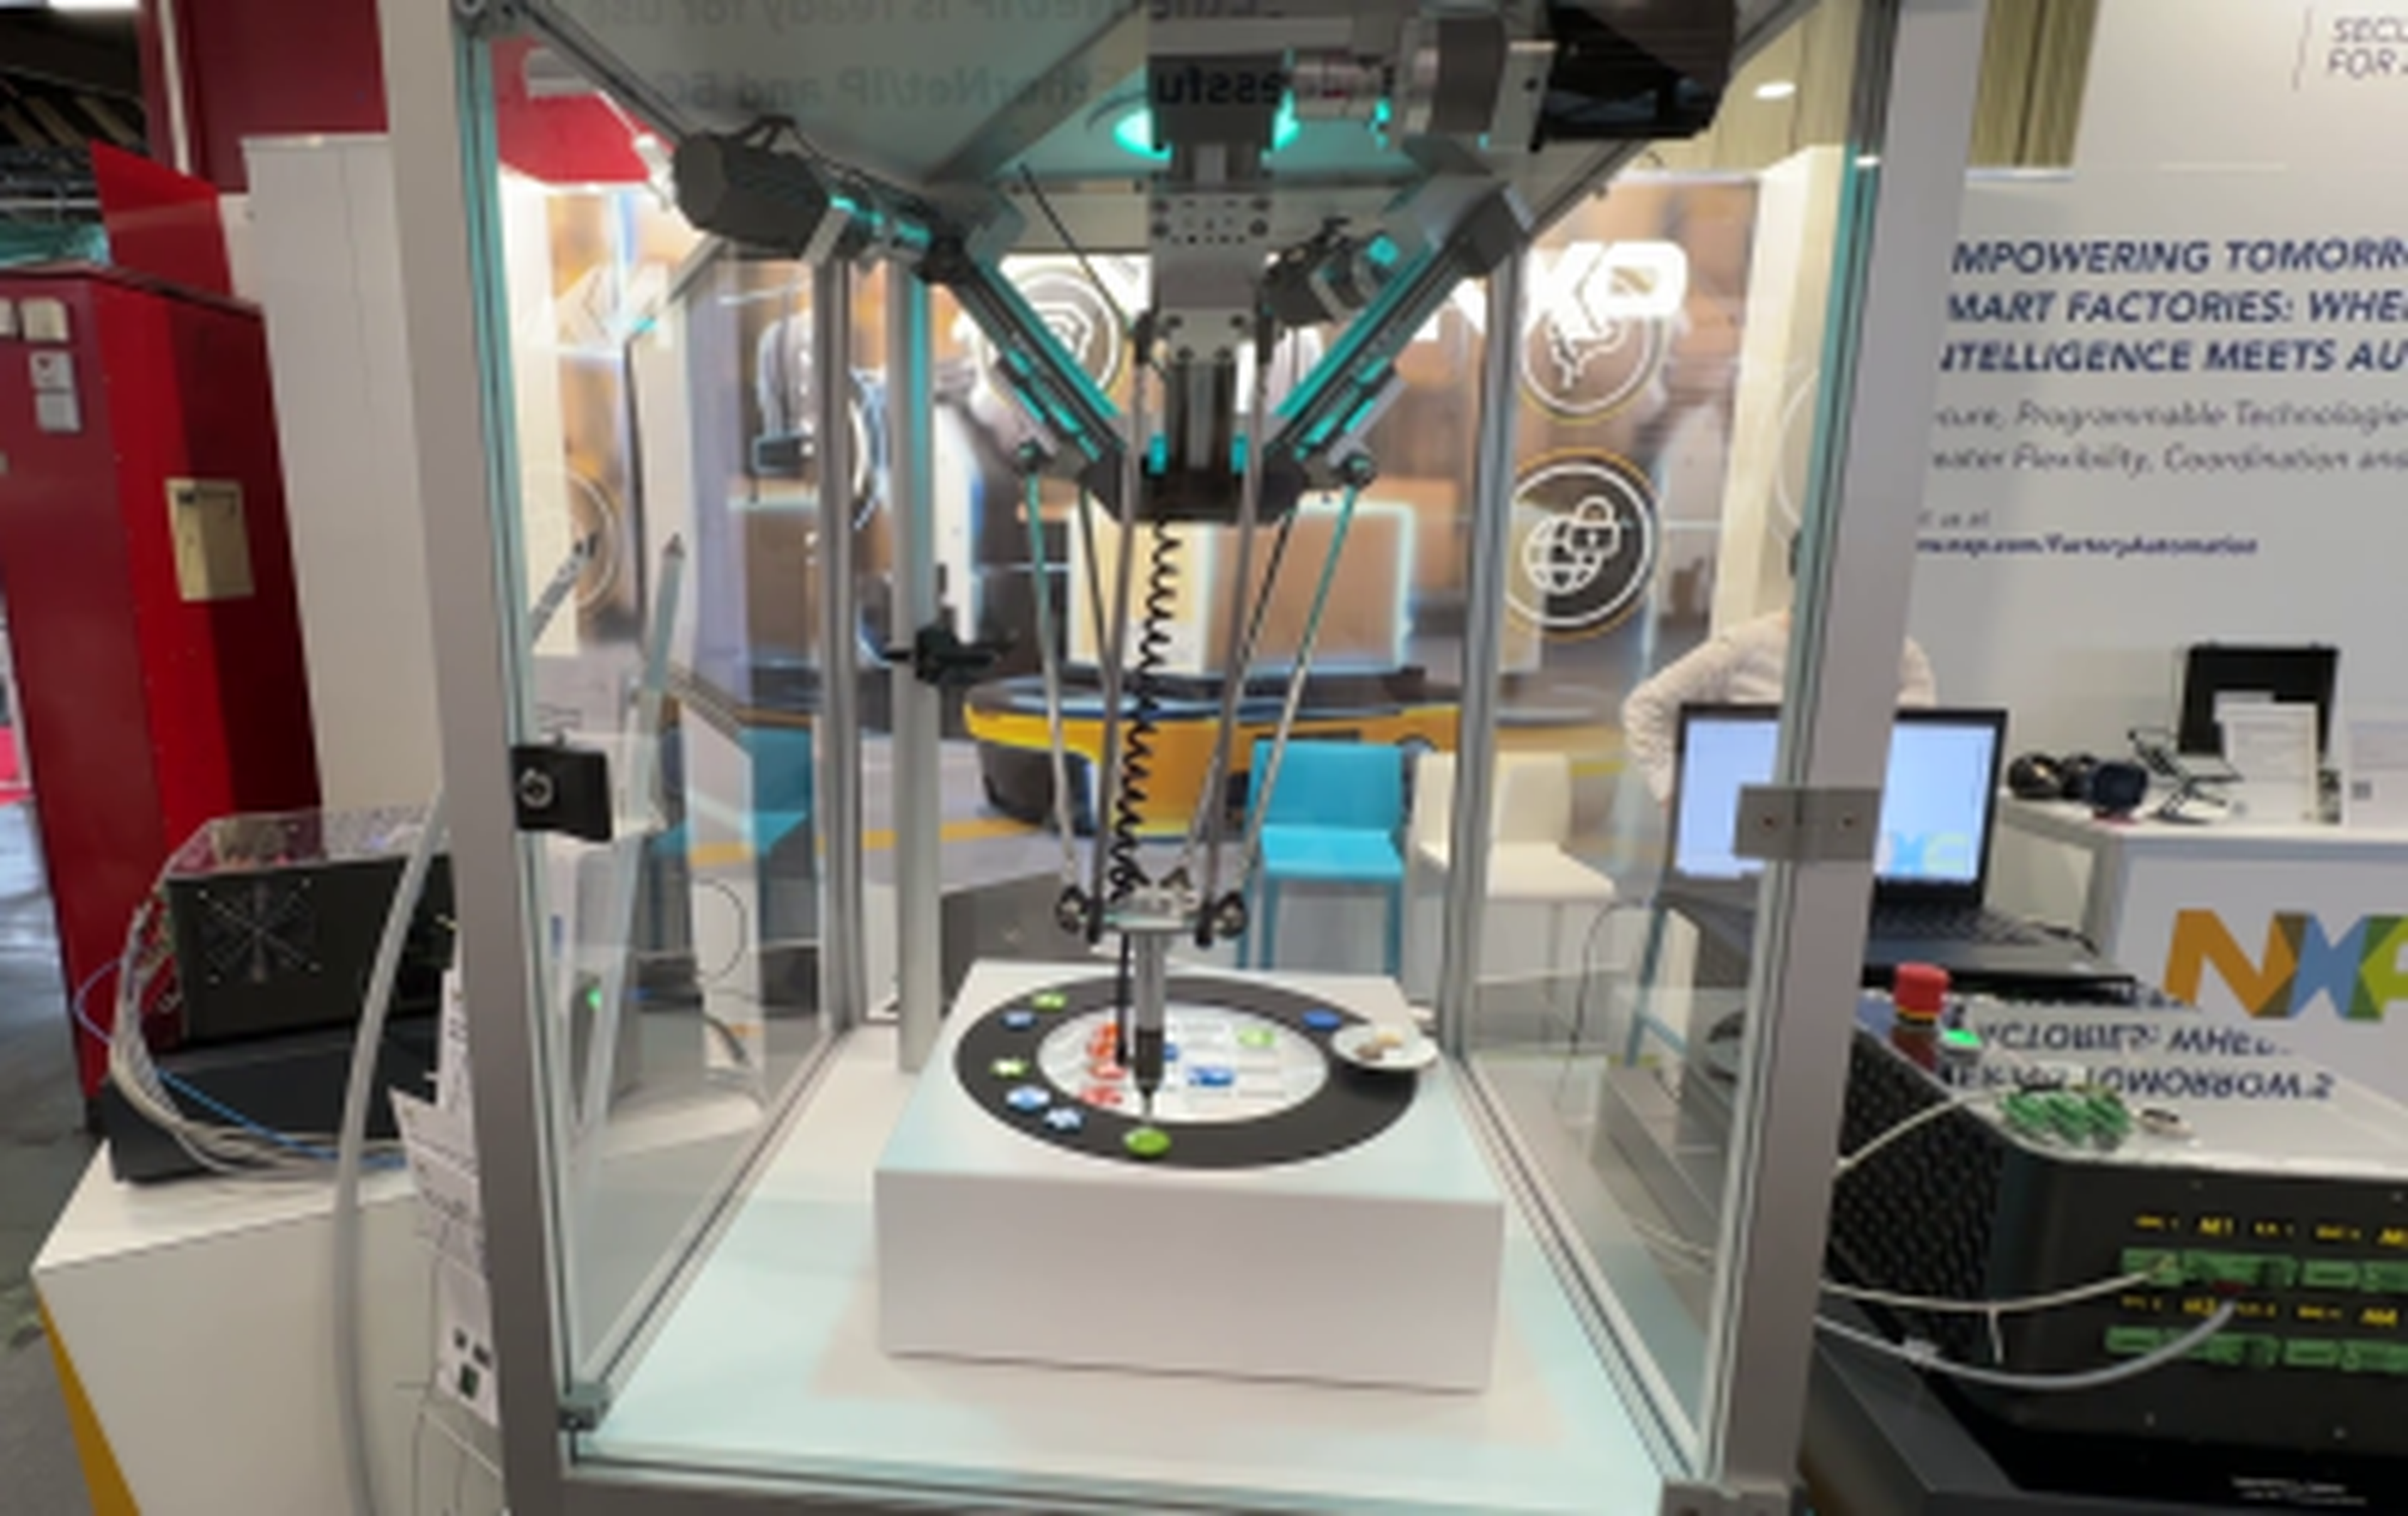
Tối ưu hóa đào tạo trên dây chuyền sản xuất với robot Delta 3 trục của igus
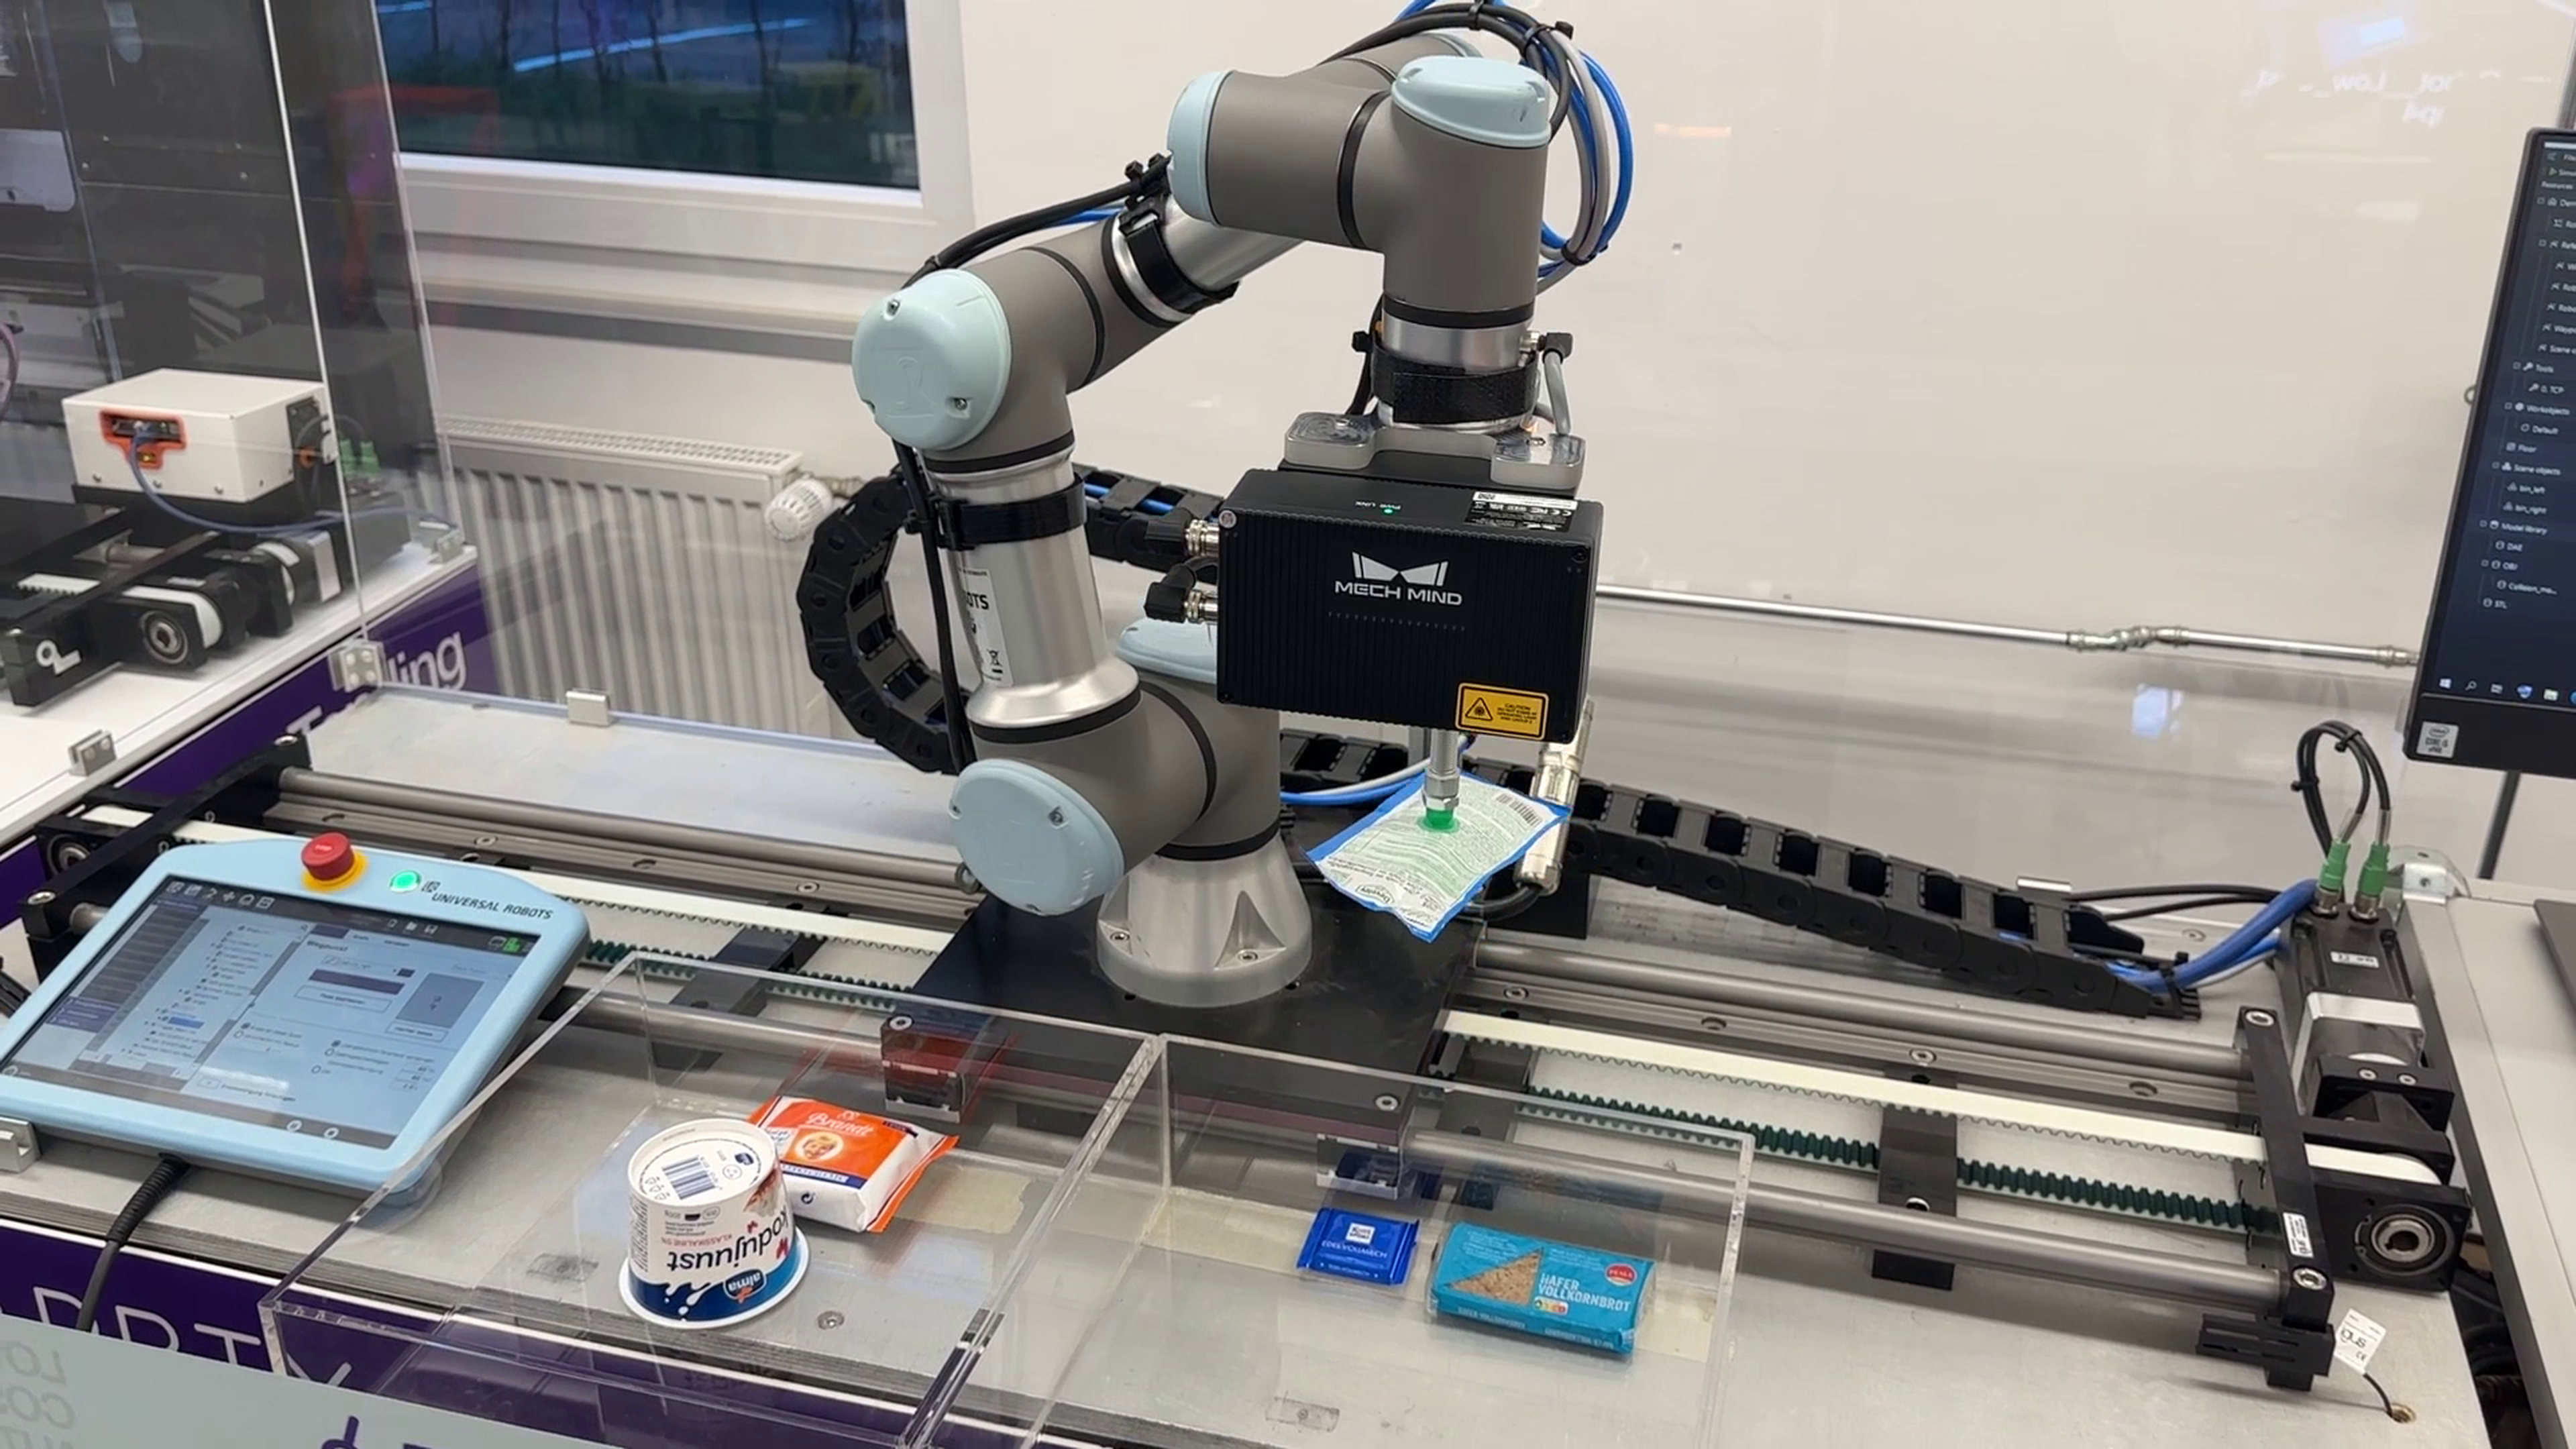
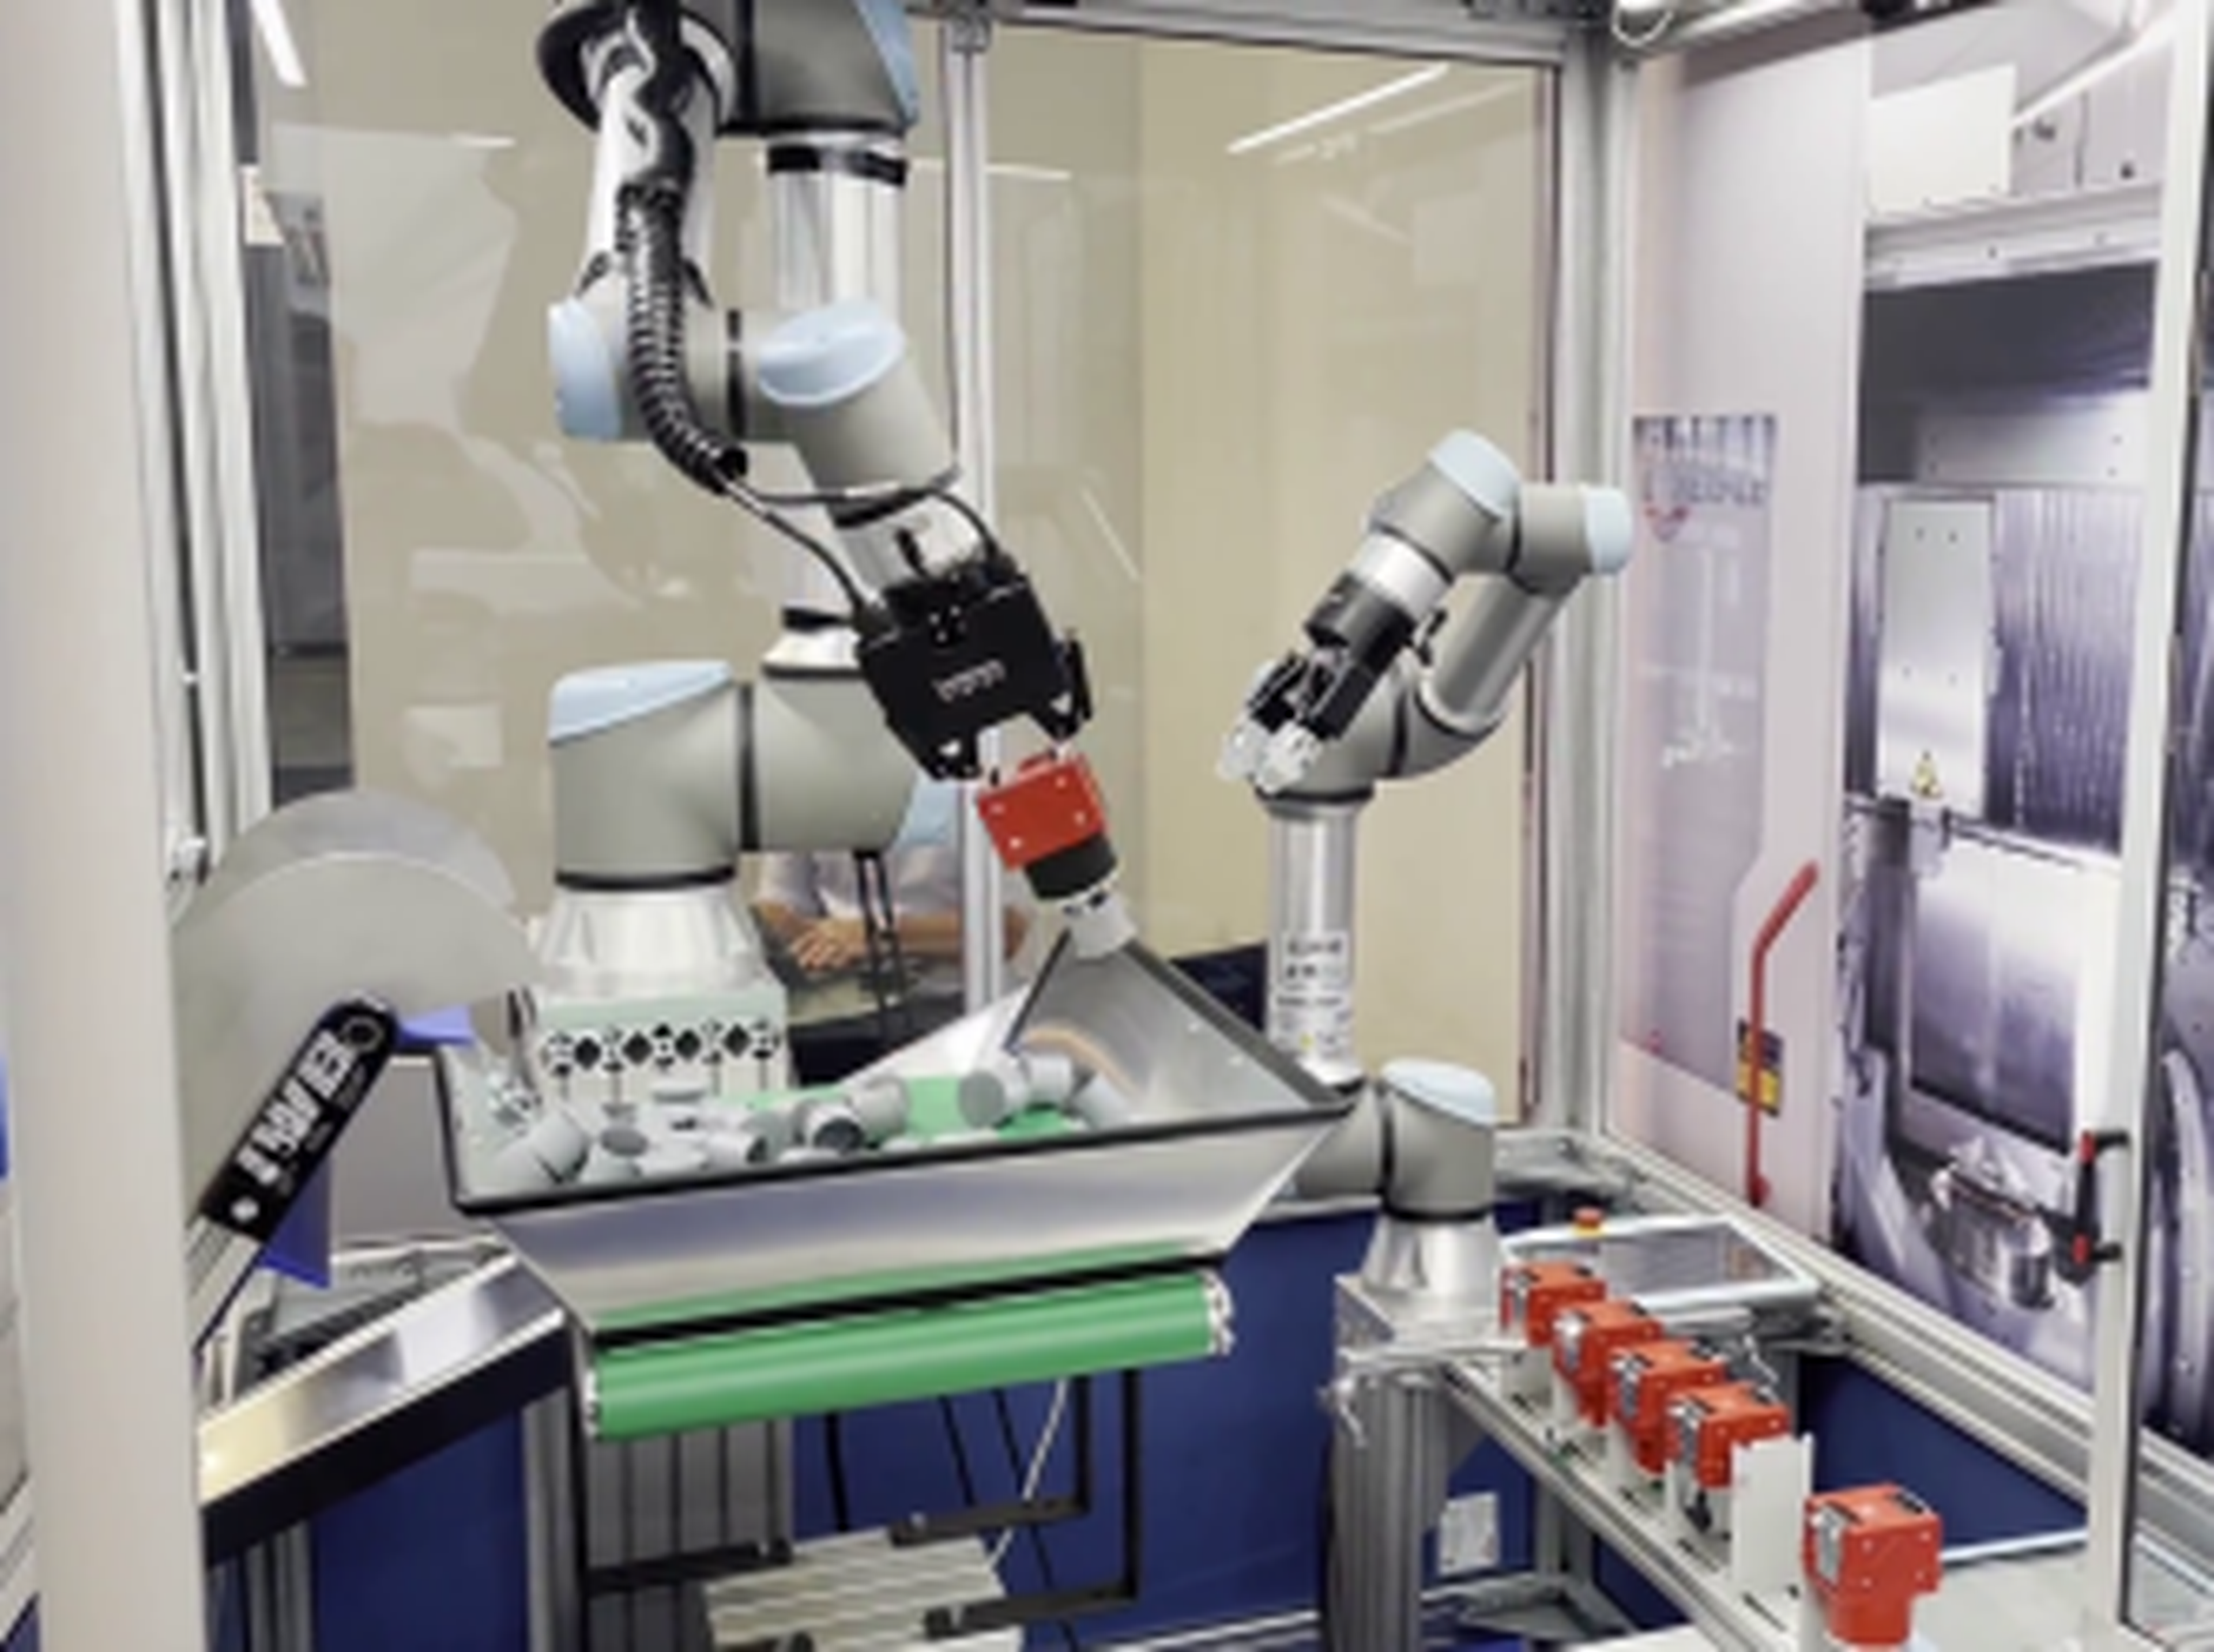
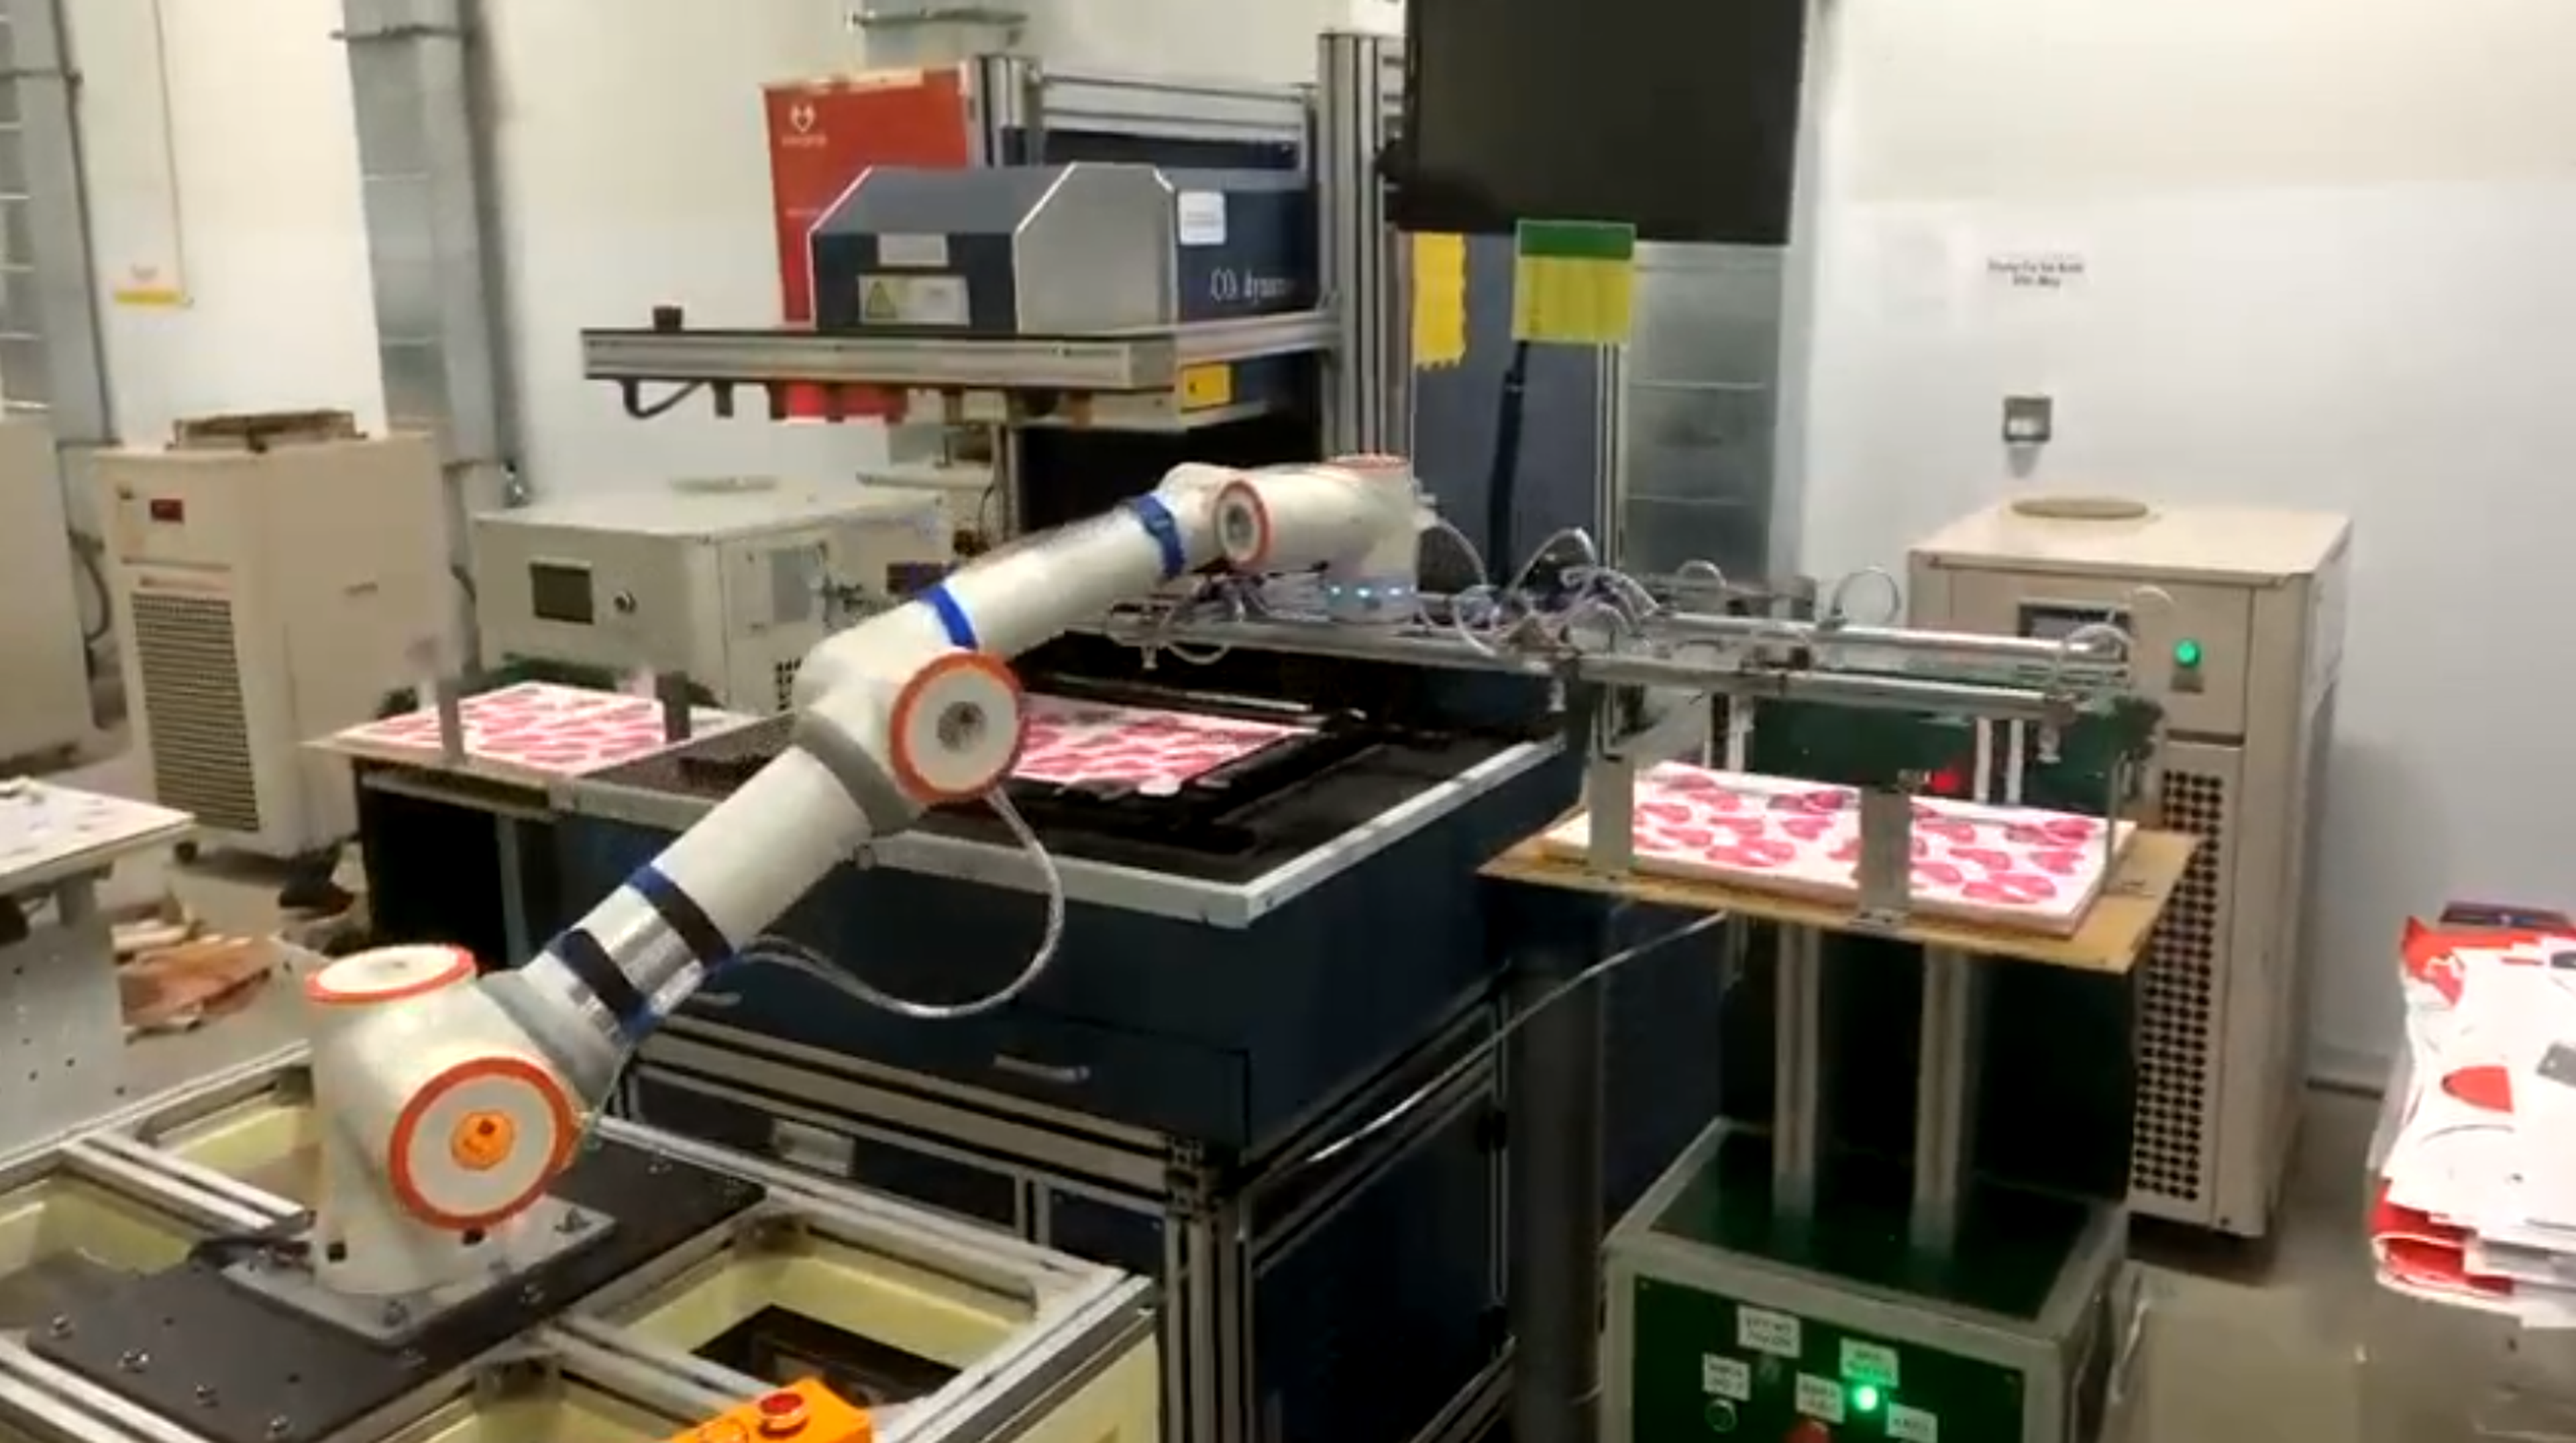
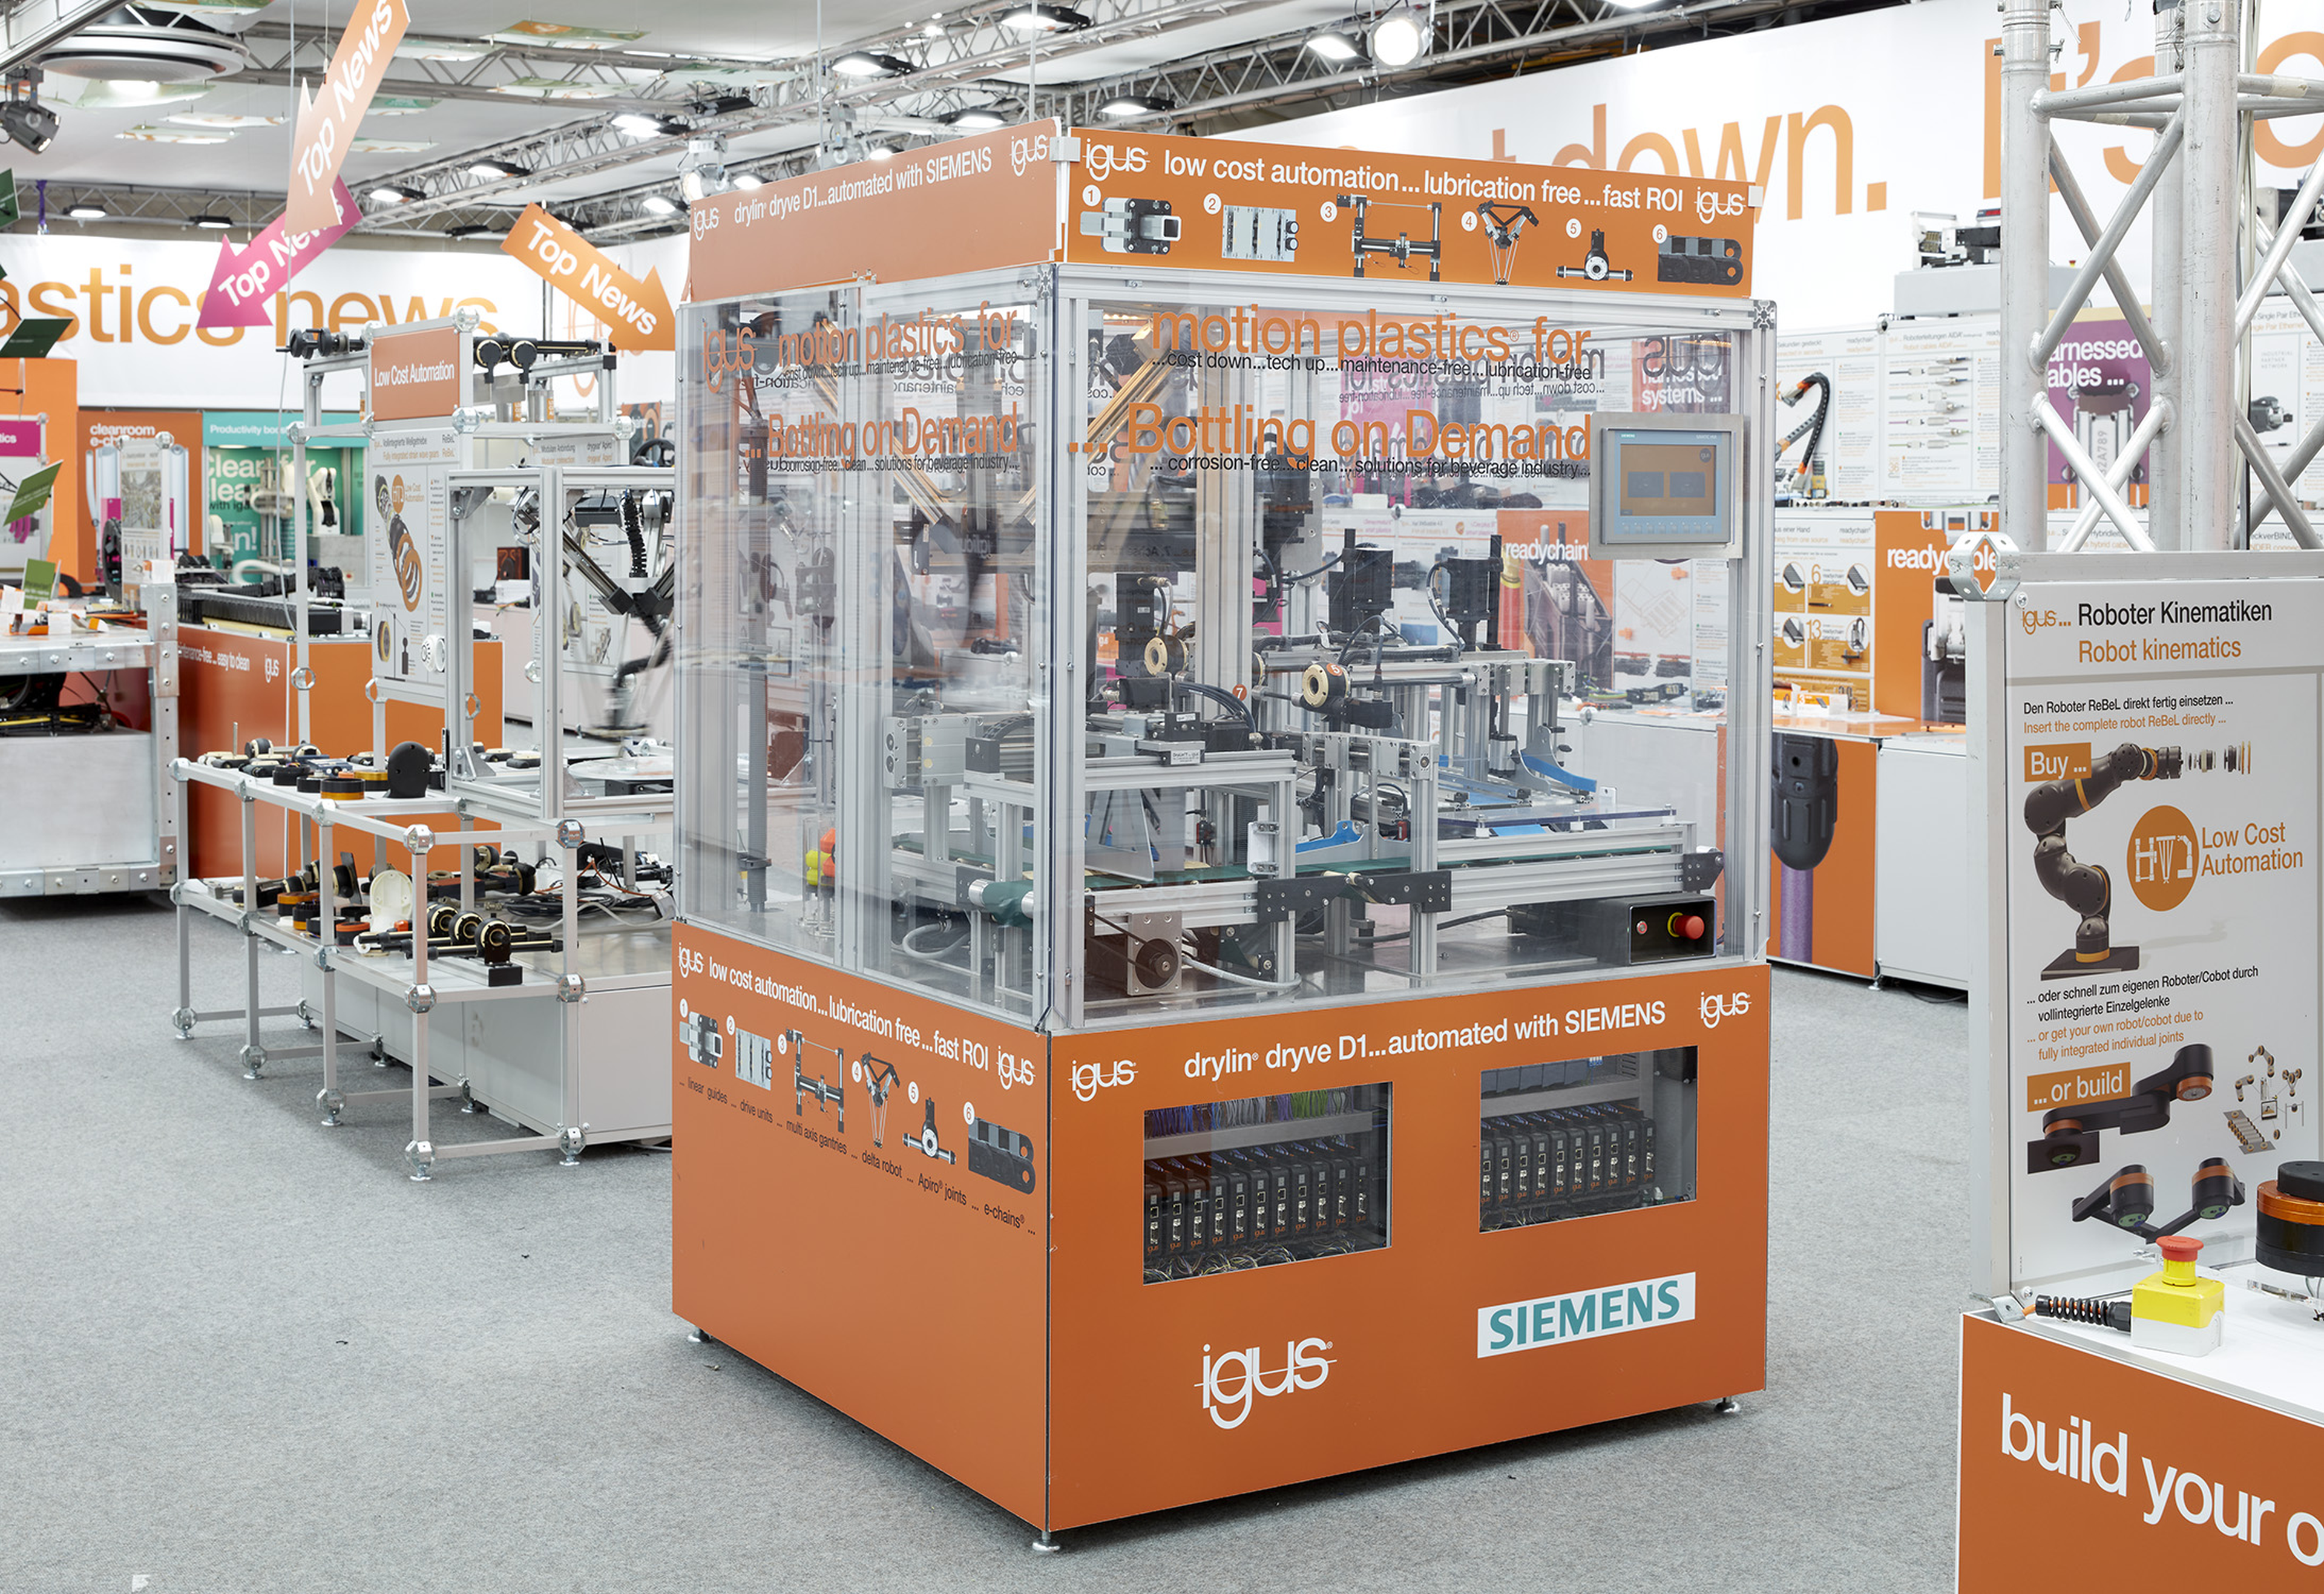
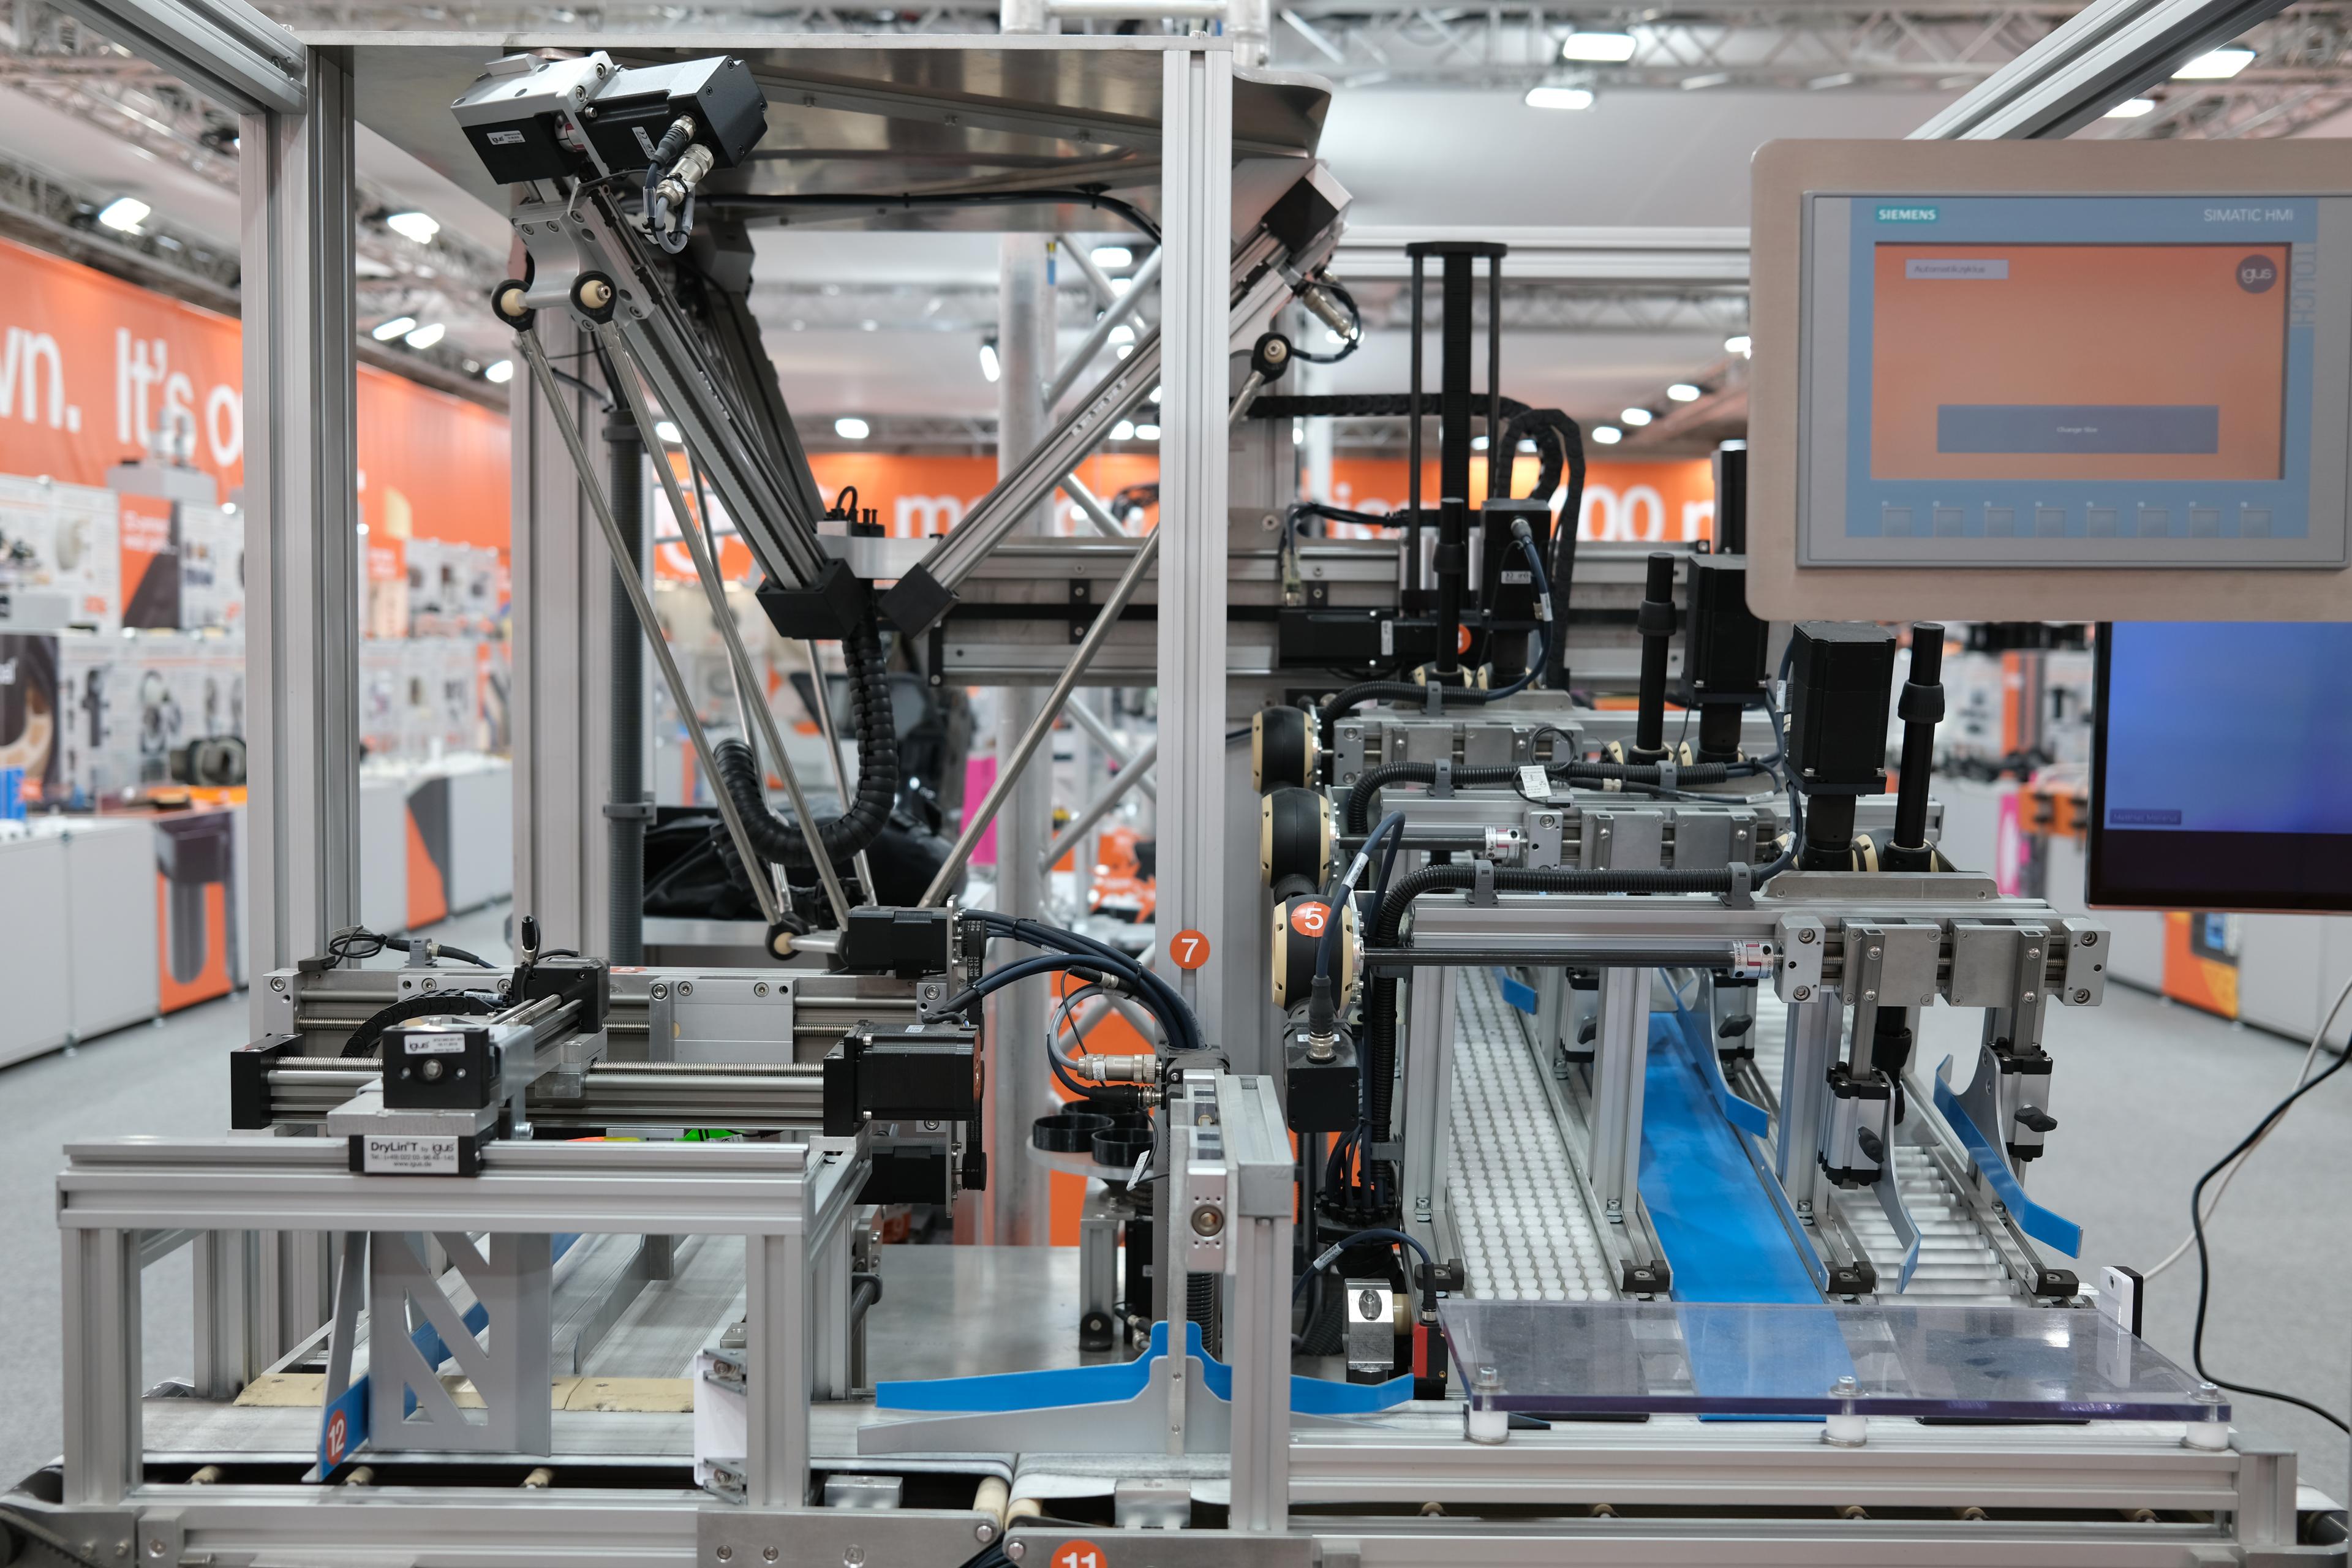
Thiết lập này mô phỏng một dây chuyền sản xuất gồm nhiều kết cấu động học robot, được điều khiển bằng bộ điều khiển động cơ và tích hợp với bộ điều khiển cấp cao hơn của Siemens. Hệ thống được thiết kế cho mục đích đào tạo và giảng dạy, giúp người dùng tìm hiểu các yêu cầu và quy trình của một dây chuyền sản xuất hiện đại. Robot Delta 3 trục của igus đóng vai trò trung tâm, thể hiện khả năng vận hành chính xác và hiệu quả trong các tác vụ pick-and-place. Chuyển động đáng tin cậy cùng khả năng lập trình trực quan khiến robot trở thành công cụ lý tưởng cho việc học thực hành về tự động hóa và robot.
Ứng dụng này là gì?
Hệ thống hỗ trợ môi trường đào tạo và giảng dạy bằng cách mô phỏng quy trình của dây chuyền sản xuất, mang lại trải nghiệm học thực hành cho các ứng dụng công nghiệp như tự động hóa, phân loại và xử lý vật liệu.
Giải pháp này có những ưu điểm gì?
Đào tạo sát thực tế: Mô phỏng chính xác quy trình sản xuất.
Dễ tích hợp: Kết nối liền mạch robot igus với bộ điều khiển Siemens.
Học qua thực hành: Khuyến khích phát triển kỹ năng tự động hóa thực tiễn.
Robot này có những ưu điểm gì?
Robot Delta của igus mang lại:
Độ chính xác cao: Chuyển động chính xác cho các tác vụ pick-and-place đáng tin cậy.
Thiết kế nhỏ gọn: Phù hợp với các thiết lập đào tạo mà không chiếm quá nhiều diện tích.
Lập trình linh hoạt: Điều khiển thân thiện với người dùng giúp người học dễ dàng vận hành.
Hiện đại hóa đào tạo robot với mô phỏng dây chuyền sản xuất
Với robot Delta 3 trục của igus kết hợp cùng các bộ điều khiển tiên tiến, thiết lập dây chuyền sản xuất này mang đến cách giảng dạy quy trình tự động hóa hấp dẫn và trực quan. Hệ thống thể hiện động học chính xác, đồng thời giúp người học hiểu toàn diện về các quy trình công nghiệp, là công cụ lý tưởng cho môi trường giáo dục và đào tạo hiện đại.
2 Linh kiện